Physical AIとは、ロボット、自動運転車、ドローン、産業機械などの自律システムが、現実世界の状況を認識し、空間や物理法則について推論し、現実世界で複雑な動作を実行または調整できるようにする人工知能です。NVIDIA、BCG、ジョージタウン大学のCSETによる業界解説は、いずれも同じ変化について説明しています。それは、AIを画面の中だけにとどめず、3次元環境を安全に移動しなければならない機械へと広げることです。
Physical AIは、Embodied AI(身体性AI、embodied intelligenceとも呼ばれます)と併せて語られることがよくあります。実際には、これらの呼称には重なる部分があります。Embodied AIは通常、身体を持ち、物理的な相互作用を通じて学習するエージェントに重点を置きます。一方、Physical AIは、センサー、動作、制御、現実世界での実行を扱うシステムを包括する、より広い業界用語です。ここでいう「身体」は、人型ロボットに限らず、フォークリフト、カメラネットワーク、工場の生産セルなどの場合もあります。各用語を比較した一覧については、Physical AIとGenerative AIとEmbodied AIの比較をご覧ください。
主なポイント
- Physical AIは、認識、推論、作動を結び付け、物理法則や安全上の制約のもとで機械が現実世界で動作できるようにします。
- Embodied AI/embodied intelligenceは密接に関連する用語であり、多くの情報源では同じ意味で使われています。
- Generative AIは主にデジタルコンテンツを生成します。一方、Physical AIは認識し、判断し、動作する必要があります。多くの場合、Generative AIのモデルはシステム全体ではなく、補助的な役割を担います。
- 実際の導入には、センサー、モデル、シミュレーション、エッジコンピューティング、信頼性の高いフィードバックループが必要です。マーケティング上の主張だけでは十分ではありません。
- 暗号資産やDePINに関する議論(DePAIと呼ばれることもあります)では、分散型データ、機械のID、インセンティブが焦点となります。自動的に投資価値があることを意味するものではありません。
Physical AI(Embodied Intelligence)とは?
Physical AIは、機械が感覚入力を解釈し、物理的な動作で応答できるようにします。代表的な形態には、倉庫で稼働する自律移動ロボット(AMR)、生産ラインのロボットアーム、人型ロボットの研究プラットフォーム、ロボタクシー、動きを監視して反応を引き起こすスマートスペースなどがあります。
BCGは、Physical AIを、ロボットや産業機械などのハードウェアを通じて物理環境を認識し、推論し、動作するシステムとして捉えています。この捉え方から、言語のみを扱うチャットボットが、それだけではPhysical AIに該当しない理由が分かります。チャットボットは、モーター、車輪、グリッパーなどを介した動作のループを完結させないためです。
Embodied intelligenceの研究では、歴史的に、認知を感覚運動の経験にどう根付かせるかが問われてきました。現代の製品分野では、この考え方に基盤モデル、マルチモーダル認識、大規模シミュレーションを組み合わせています。読者は、「Physical AI」、「Embodied AI」、「generative physical AI」を、互いに無関係な3つの市場ではなく、関連する呼称の集合として捉えるべきです。
Physical AIはどのように機能しますか?
Physical AIのシステムの多くは、次のような閉ループに従います。
- 認識 — カメラ、LiDAR、IMUユニット、力・トルクセンサー、マイク、機械のテレメトリが、環境と機械自体の状態を取得します。
- 理解 — モデルが、物体の位置、動いている対象、適用される制約、重要な目標を推定します。
- 計画と制御 — プランナーとコントローラーが、目標を軌道、関節への指令、またはより高レベルのタスクグラフに変換します。
- 動作と適応 — アクチュエーターが動作を実行し、センサーが結果をフィードバックすることで、システムがずれ、滑り、予期しない障害物を補正します。
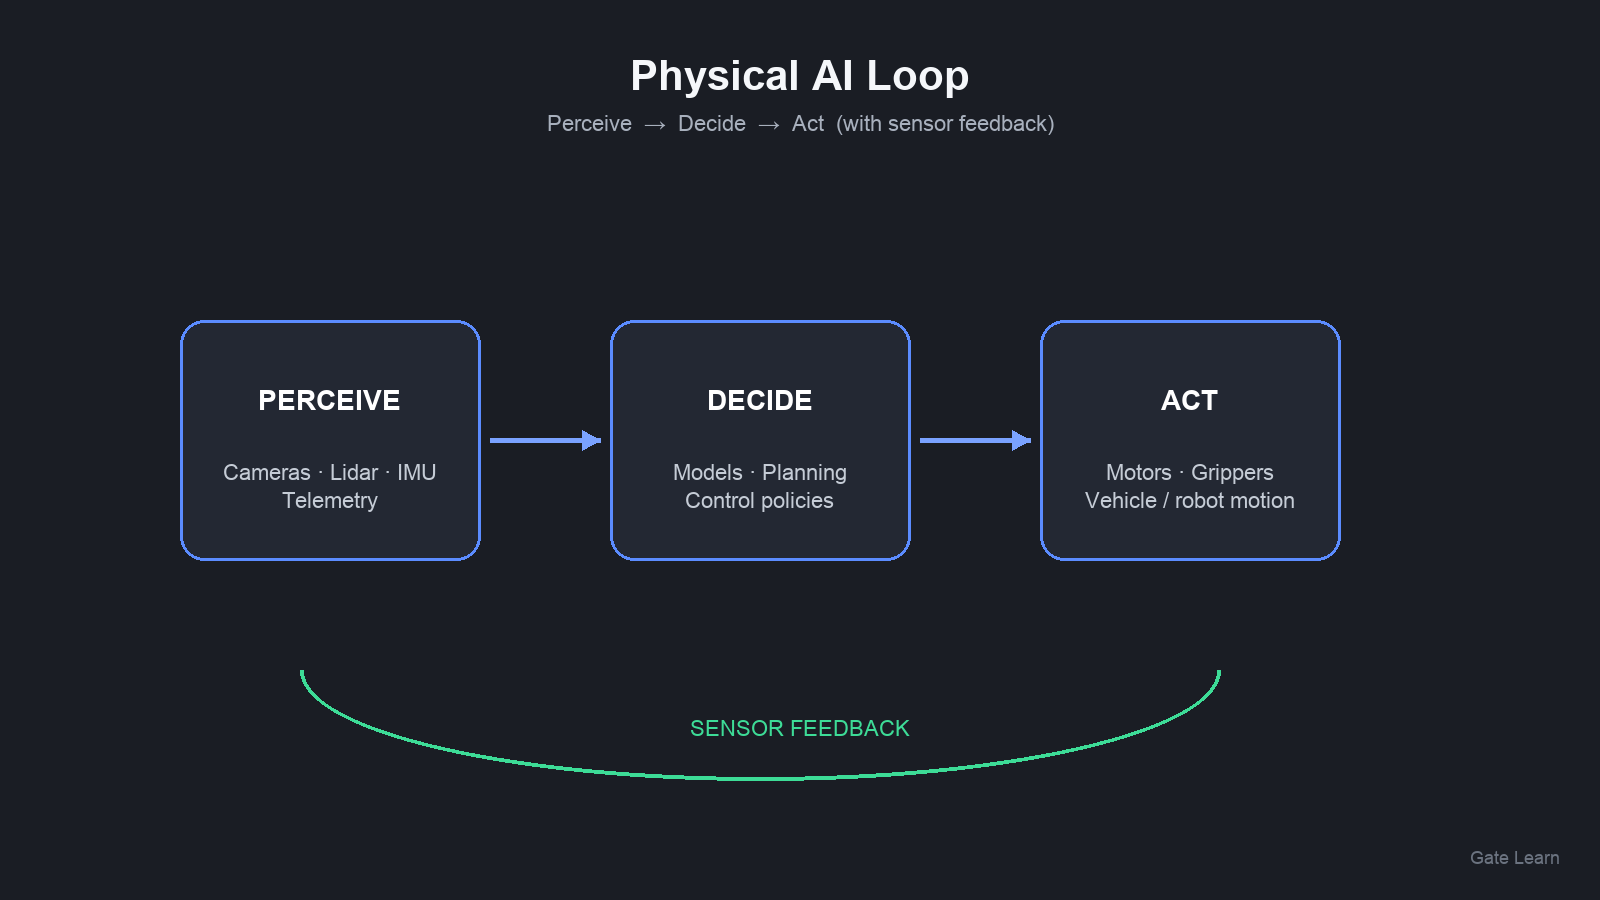 図1。Physical AIは、センサーからの継続的なフィードバックによって、認識→判断→動作のループを完結させます。
現実の環境はノイズが多く、情報も完全ではないため、ハードウェアに導入する前に、シミュレーションでトレーニングと検証を行うことがよくあります。NVIDIAは、モデルのトレーニング、物理ベースのシミュレーション、ロボット上で推論を実行するエッジコンピューターを組み合わせるパターンを説明しています。ベンダーによってツールは異なりますが、理解するうえで重要なのは、トレーニング、シミュレーション、導入、監視というパターンです。
APIを呼び出すだけのデジタルAIエージェントは、エージェント間コマースで説明されているようなエージェントソフトウェア層を利用できます。ソフトウェアエージェントがロボットを調整する場合、Physical AIもこうした層を利用できます。ただし、デジタルエージェントが通常考慮しない、リアルタイム制御と安全範囲も必要です。
Physical AIの主な機能と例は何ですか?
主な機能は、次のように分類できます。
| 機能 | 実現できること | 物理的な制約の例 |
|---|---|---|
| ナビゲーション | 衝突せずに空間を移動する | 動的な障害物、位置推定誤差 |
| マニピュレーション | つかむ、置く、組み立てる | 摩擦、物体の姿勢の不確実性 |
| マルチモーダル認識 | 視覚、深度、言語、テレメトリを統合する | 照明、遮蔽、センサーの遅延 |
| タスク計画 | 目標を順序付けられた動作に分解する | 部分的な可観測性 |
| シミュレーションから実環境への転移 | 低コストでトレーニングし、慎重に導入する | シミュレーションと工場現場のドメインギャップ |
業界の解説でよく挙げられる例には、人を避けるために経路を変更する倉庫用AMR、コンベヤー上で部品が移動すると把持力を調整するロボットアーム、微細な運動タスクを学習する手術用ロボット、移動とマニピュレーションを組み合わせる人型ロボットのプラットフォームがあります。Amazonなどの大手事業者は、数十万台から数百万台に及ぶロボットフリートについて公に説明しています。これは、消費者向けの人型ロボットがまだ初期段階にある一方で、産業用のPhysical AIがすでに実用化されていることを示しています。
暗号資産分野の空間データネットワークや車両データネットワークは、完成したロボットの頭脳というより、データとセンシングの層に近いものです。Gate LearnのHivemapperに関する解説や、DIMOを含む自動車向けDePINスタックに関するより広範な解説では、現実世界のデータ収集をインセンティブによって促進する方法を紹介しています。これは、トークンが実用的な人型ロボットと同等であることを証明するものではありません。
Physical AIはGenerative AIや従来のオートメーションとどう違いますか?
Generative AIは、テキスト、画像、音声、コードなどのデジタル成果物を生成します。Physical AIは、AIを使って物理法則のもとで認識し、判断し、動作します。生成モデルは、Physical AIを支援することもできます。たとえば、言語インターフェース、合成データ、マルチモーダルな理解、高レベルのタスク計画などに利用されます。ただし、遅延や安全性を考慮しなければならない制御スタックに取って代わるものではありません。
従来の産業オートメーションは、固定スクリプト、柵、構造化された環境に大きく依存することがよくあります。Physical AIは、物体の姿勢、照明、配置の変化に対応するなど、より高い汎化性能を目指しますが、それでも厳密なエンジニアリングが必要です。多くの工場では、両方を組み合わせています。繰り返し可能な工程にはスクリプト化された生産セルを使用し、認識が重要なタスクには学習ベースのモジュールを使用します。
より詳しい比較については、Physical AIとGenerative AIとEmbodied AIの比較をご覧ください。
暗号資産やDePINのコミュニティはなぜPhysical AIについて議論するのですか?
分散型Physical AI(DePAI)のナラティブでは、DePIN型のネットワークが、トークンインセンティブと共有所有権によって、センシング、接続性、コンピューティング、ロボットフリートを提供できると主張されています。業界の調査では、DePAIにおける短期的に最も有望な機会として、データ収集が取り上げられることがよくあります。これは、画面の外で動作しなければならないエージェントのトレーニングに役立つ、独自の現実世界のデータセットです。
暗号資産分野でのその他の論点には、機械のID、機械用ウォレット、物理的作業の証明に関する概念、エージェント向けの決済レールなどがあります。これらは、基本的な定義に対する任意の拡張です。トークンのティッカーがあるからといって、認識から動作までの閉ループが存在することにはなりません。評価は、ロードマップの画像だけでなく、センサー、導入実績、安全性に関する文書、検証可能な利用実績から始めるべきです。
Physical AIについて、読者が知っておくべきリスクと限界は何ですか?
Physical AIには、Generative AIのチャットデモでは見えにくい構造的な限界があります。
- 3D理解は困難です。 次のトークンやピクセルを予測するモデルが、安定した3D形状、接触時の物理法則、長時間にわたるマニピュレーションを自動的に理解するわけではありません。
- シミュレーションと実環境の間にはギャップがあります。 摩擦、照明、遅延などが異なると、シミュレーションで機能したポリシーが失敗する可能性があります。
- 安全性と賠償責任。 共有空間での自律動作には、フェイルセーフ、人による監督、事故発生後の責任の所在に関する問題が伴います。
- データ品質とサプライチェーン。 ソフトウェアがオープンであっても、センサー、バッテリー、アクチュエーター、GPUによって依存関係が集中する可能性があります。
- 暗号資産市場におけるナラティブリスク。 ロボットやDePAIのトークンは、ハードウェアの指標が存在する前に、ストーリーによって取引される可能性があります。学習目的の情報収集は投資助言ではありません。
Gateで関連する概念を学ぶにはどうすればよいですか?
Gate Learnでは、まずDePINの概要と、Physical AI、Generative AI、Embodied AIを比較した記事をご覧ください。関連する資産が現物取引に対応している場合は、独自に調査したうえで、公式のマーケットページのみを利用してください。Gateの各種機能に関する案内では、市場の確認方法や注文方法を説明していますが、Physical AIやロボット関連のトークンを推奨するものではありません。
価格チャート、ソーシャルキャンペーン、「機械経済」といったスローガンは二次的な情報として扱ってください。重要なのは、システムが何を使って認識するのか、どのような動作が可能なのか、どのようにテストされているのか、環境が変化したときに何が失敗するのかという点です。
まとめ
Physical AIは、Embodied AI/embodied intelligenceと密接に関連する概念であり、機械に認識、推論、物理的動作の閉ループを与えます。コンテンツ生成に重点を置くGenerative AIや、柔軟性に乏しいスクリプト型オートメーションとは異なりますが、両者の考え方を組み合わせることもよくあります。暗号資産やDePINに関する議論では、データやインセンティブをめぐる任意の層が追加されます。ブランド名を覚えることよりも、このループと、安全性およびシミュレーションと実環境の間にある限界を理解することが重要です。
FAQ
Physical AIとは何ですか?
Physical AIとは、自律機械が、空間、タイミング、安全性などの現実世界の制約のもとで、現実世界を認識し、推論し、動作できるようにするAIです。ロボット、車両、産業システムなどが例として挙げられます。
Physical AIはEmbodied AIと同じですか?
両者は密接に関連しており、同じ意味で使われることもよくあります。Embodied AIは通常、世界と相互作用する身体に根差した知能を重視します。一方、Physical AIは、物理法則、センサー、現実世界での実行を扱うAIシステムを指す、より広い業界用語です。
Physical AIはGenerative AIとどう違いますか?
Generative AIは主にデジタルコンテンツを生成します。Physical AIは現実世界を認識し、動作します。生成モデルは、言語、計画、合成データなどの面でPhysical AIを支援できますが、制御システムや安全システムに取って代わるものではありません。
Physical AIは簡単に言うとどのように機能しますか?
センサーがデータを収集し、モデルが状況と目標を解釈し、コントローラーがアクチュエーターに指令を送り、フィードバックが次のサイクルを更新します。ハードウェアに導入する前に、シミュレーションを使ってトレーニングとテストを行うことがよくあります。
Physical AIの例には何がありますか?
人を避けながら移動する倉庫ロボット、コンベヤー上で把持方法を適応させるロボットアーム、自律移動プラットフォーム、研究用の人型ロボットなどが一般的な例です。物理的な反応を引き起こすスマートカメラや産業用監視システムも、Physical AIに含まれる場合があります。
* 本情報はGateが提供または保証する金融アドバイス、その他のいかなる種類の推奨を意図したものではなく、構成するものではありません。
* 本記事はGateを参照することなく複製/送信/複写することを禁じます。違反した場合は著作権法の侵害となり法的措置の対象となります。
共有
内容


関連記事

Render、io.net、Akash:DePINハッシュレートネットワークの比較分析

AI分野におけるRenderの申請理由:分散型ハッシュレートが人工知能の発展を支える仕組み

USD.AI 収益源分析:AIインフラ借入資金による収益創出の仕組み

USD.AIトケノミクス:CHIPトークンの使用事例およびインセンティブメカニズムのデプス分析

Audiera GameFiデプス分析:Dance-to-EarnがAIとリズムゲームをどのように組み合わせているか