フィジカルAIは、物理世界を認識し、推論し、行動するAIを包括する業界用語です。エンボディドAI(身体性知能)は通常、物理的な相互作用を通じて感知・行動する身体に根差した知能を指します。生成AIは、テキスト、画像、音声、コードなどのデジタルコンテンツを作成します。ロボティクスや暗号資産の研究では、これら3つの表現すべてが使われますが、混同すると、製品が実際に何をできるのかについて誤った期待につながります。
フィジカルAIの解説では、定義、知覚・制御ループ、リスク、DePINの文脈を説明しています。このページでは、3つのラベルがそれぞれ何に答えるものかのみを比較します。
要点
- 生成AIはデジタル成果物を出力し、フィジカルAIは現実空間で機械を動かしたり制御したりするための判断を出力します。
- エンボディドAIはフィジカルAIと大きく重なります。学術文献では「エンボディド」が好まれる一方、業界資料では「フィジカルAI」がよく使われます。
- 生成モデルは、アクチュエーター、コントローラー、安全層を置き換えることなく、言語、計画、合成データの面でフィジカルAIを支援できます。
- 従来の自動化は生成AIではなく、常にフィジカルAIであるとも限りません。多くの工場では、構造化されたセル内で固定スクリプトが現在も稼働しています。
- トークンやエージェントに関する説明があっても、センサー、レイテンシー予算、シミュレーションから実環境へのテストの必要性はなくなりません。
各用語は何を意味するのか?
| 用語 | 答える中心的な問い | 代表的な出力 |
|---|---|---|
| 生成AI | モデルはどのようなコンテンツを生成できるか? | テキスト、画像、音声、コード、動画 |
| エンボディドAI | 世界と相互作用する身体に、知能はどのように根差すのか? | センサーモーター・ループを通じて学習した方策と行動 |
| フィジカルAI | 自律機械は物理法則と安全上の制約下で、どのように認識、推論、行動できるか? | 実環境におけるロボット、車両、産業機械の挙動 |
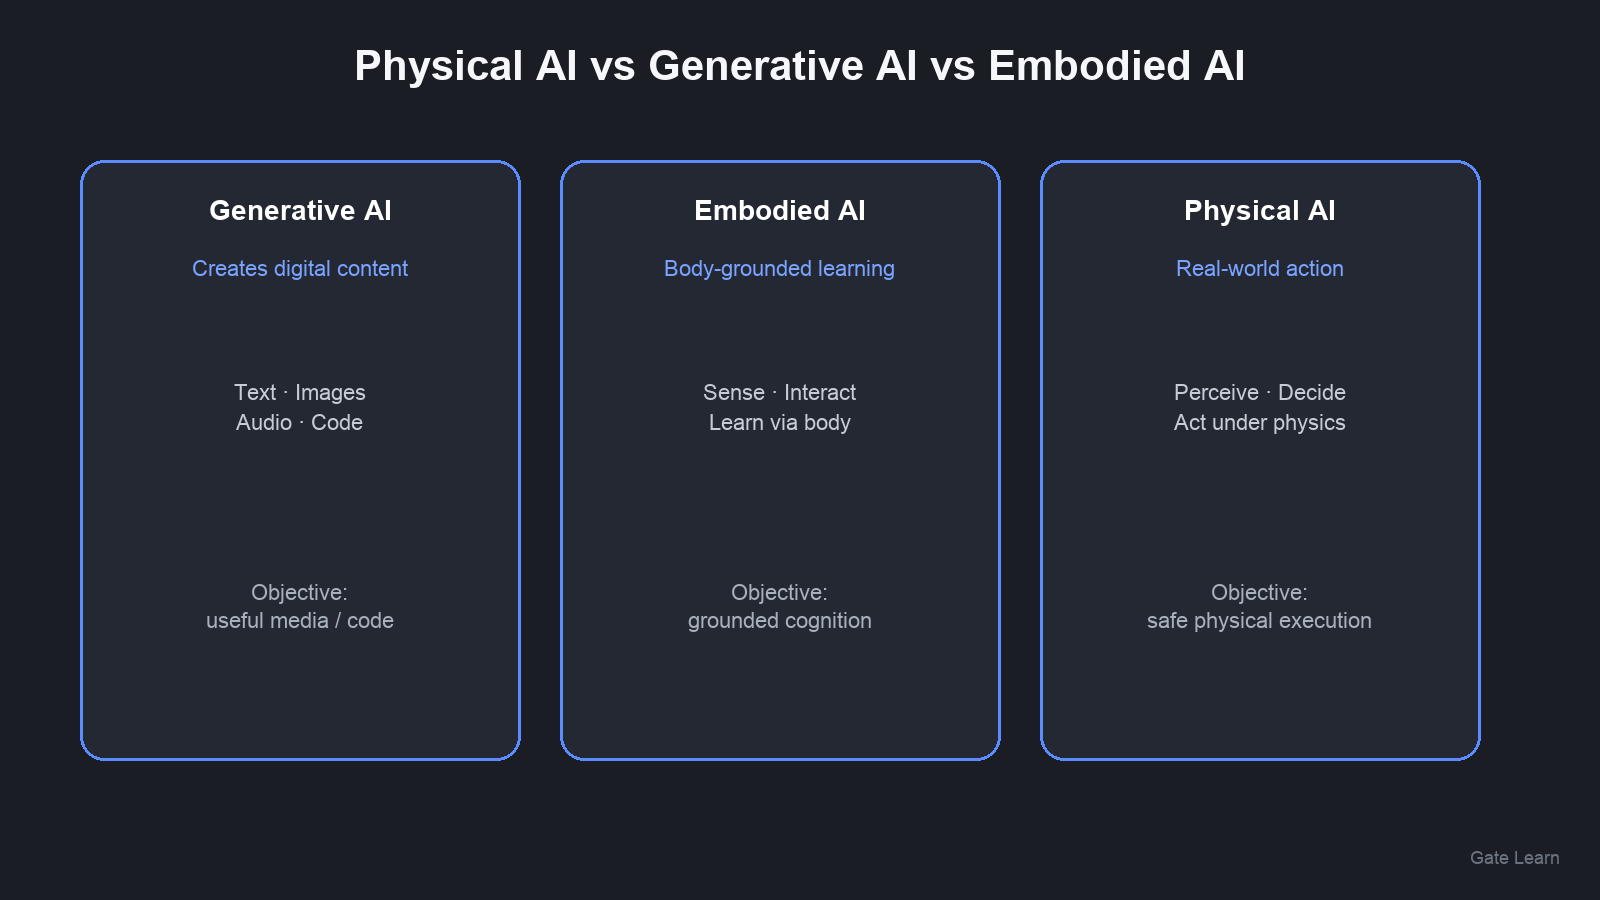
図1. 3つのラベルは、コンテンツ生成、身体に根差した学習、物理法則の下での現実世界における行動という異なる問いに答えます。
NVIDIAの用語集形式の定義では、物理世界で複雑な行動を実行しなければならないロボットやロボタクシーにおけるフィジカルAIが重視されています。BCGは、物理法則、動作、タイミング、安全性、不確実性、フィードバックを重視しています。CSETは、「フィジカルAI」、「エンボディドAI」、「生成フィジカルAI」は、まだ形成途上にある分野に対する競合するラベルであると指摘しています。そのため、ブランドへのこだわりよりも定義の正確性が重要です。
一部の研究フレームワークでは、エンボディドAIはより広く捉えられています。実機に導入する前に訓練されるシミュレーション上または仮想の身体を含められるためです。一方、フィジカルAIは通常、実環境への導入を強調します。業界の文献では、この2つをほぼ同義語として扱うことがよくあります。
フィジカルAIと生成AI:どこが異なるのか?
目的。 生成AIは有用なデジタルコンテンツの作成を最適化します。フィジカルAIは物理的制約下での信頼性の高い行動を最適化します。
データ。 生成システムは文書、画像、コードのコーパスで訓練されます。フィジカルAIには、空間データ、軌跡、接触イベント、失敗事例、そして多くの場合は独自のフリートログが必要です。合成データやデジタルツインは、コストのかかる実世界データ収集を補完できますが、公開Web上のテキストだけでは通常不十分です。
評価。 生成品質は、人間の好み、ベンチマーク、またはソフトウェア内でのタスク成功率で評価されます。フィジカルAIは、衝突率、条件変化下でのタスク完了率、滑りなどからの回復、安全境界の違反によって評価されます。
失敗モード。 生成モデルは誤った段落をハルシネーションする可能性があります。フィジカルAIの失敗は、物的損害や人身事故につながる可能性があります。そのため、フェイルセーフ、監視、人による介入は不可欠な要件です。
有用な重なり。 マルチモーダル生成モデルは、シーンのラベル付け、計画の提案、合成訓練環境の生成を行えます。この支援的な役割により、「生成フィジカルAI」のような表現が使われますが、両カテゴリーが1つに統合されるわけではありません。
フィジカルAIとエンボディドAI:同義語なのか?
多くの記事では、そうです。両者はロボティクスとAIの融合という同じ領域を指しています。ただし、以下のような強調点の違いは役立ちます。
- エンボディドAIは、身体、相互作用、グラウンディングを通じて認知を研究する伝統に由来します。身体のない知能は不完全ではないかを問います。
- フィジカルAIは、製品とインフラの観点からの表現です。センサー、シミュレーション、エッジGPU、工場、倉庫、フリートなどを含みます。
ヒューマノイドに関する研究論文が「エンボディド」と表現し、チップメーカーの基調講演が「フィジカルAI」と表現する場合、それらは重複するシステムを説明している可能性があります。Gate Learnの読者は、ある情報源がエンボディドAIを離散的なロボットの身体を持つエージェントに明示的に限定し、固定された産業用セルやスマート空間のオーケストレーションを除外していない限り、両者をほぼ同義語として扱ってください。
従来の自動化はどこに位置づけられるのか?
スクリプト化されたPLC、ティーチペンダント、フェンスで区切られたセルは、安定した環境で高い信頼性を実現します。これらは生成AIではありません。学習ベースの知覚や適応制御によってセルが対応できる範囲が広がる場合にのみ、フィジカルAIの一部となります。実際の導入の多くはハイブリッド型であり、従来の動作計画と学習済みビジョンを組み合わせています。
ツールを呼び出すデジタルAIエージェントは、エージェント間コマースで交換と決済を説明しているように、検証済みの制御経路を通じてロボットに接続されるまでソフトウェアエージェントにとどまります。ソフトウェアツールを呼び出すことは、モーター制御ループを閉じることとは異なります。
プロジェクトを調査する際、読者はどのラベルを選ぶべきか?
次のチェックリストを使用してください。
- デモがテキスト、画像、コードのみを生成する場合 → フィジカルAIではなく、生成AI(または生成機能)です。
- システムがセンサーフィードバックを用いてロボット、車両、機械を動かす場合 → フィジカルAI/エンボディドAIの領域です。
- 説明の大半がセンサーや地図向けのトークンインセンティブである場合 → 将来的にフィジカルAIを支援する可能性がある DePINデータインフラである可能性があります。実際の導入を確認してください。
- 記事が表なしに3つの用語を入れ替えて使用している場合 → それを研究水準の情報として扱う前に、定義を求めてください。
このようなラベル付けの徹底により、二重計上を防げます。ロボットに関するマーケティングで包まれたチャットボットも、実際の駆動とフィードバックが備わるまでは生成AIです。
まとめ
生成AIはデジタルコンテンツを作成します。エンボディドAIは身体に根差した知能を重視します。フィジカルAIは、現実世界の物理法則と安全上の制約の下で認識・行動しなければならないシステムを指します。これらの用語はロボティクスのスタックで重なり合うため、話題性ではなく、目的、データ、評価、失敗モードで比較すべきです。
FAQ
フィジカルAIと生成AIの違いは何ですか?
生成AIはデジタルコンテンツを生成します。フィジカルAIは物理世界を感知し、そこで行動します。生成モデルは言語や合成データの面でフィジカルAIを支援できますが、フィジカルAIには依然としてセンサー、コントローラー、安全システムが必要です。
フィジカルAIとエンボディドAIの違いは何ですか?
両者は密接に関連しています。エンボディドAIは通常、世界と相互作用する身体における知能を強調します。一方、フィジカルAIは、物理法則、センサー、現実世界での実行を扱うAIを指す、より広い業界用語です。多くの情報源では両者を同じ意味で使用しています。
生成AIだけでロボットを動かせますか?
いいえ。ロボットには知覚、制御、安全層が必要です。生成モデルは計画やインターフェースを提供できる場合がありますが、行動は依然としてリアルタイム制御とハードウェアに依存します。
DePINのセンサーネットワークはフィジカルAIと同じですか?
必ずしも同じではありません。DePINプロジェクトは、フィジカルAIシステムが利用するデータや接続性を提供できます。フィジカルAIには依然として、センシングを安全な行動へと変換する閉ループが必要です。
企業が「生成フィジカルAI」と言うのはなぜですか?
この表現は通常、シミュレーション用データ、マルチモーダルな理解、高レベルの計画のために、フィジカルAIスタック内で生成モデルまたは基盤モデルを使用することを意味します。コンテンツ生成だけがロボティクスと同等であることを意味するわけではありません。
* 本情報はGateが提供または保証する金融アドバイス、その他のいかなる種類の推奨を意図したものではなく、構成するものではありません。
* 本記事はGateを参照することなく複製/送信/複写することを禁じます。違反した場合は著作権法の侵害となり法的措置の対象となります。
共有
内容


関連記事

Render、io.net、Akash:DePINハッシュレートネットワークの比較分析

AI分野におけるRenderの申請理由:分散型ハッシュレートが人工知能の発展を支える仕組み

USD.AI 収益源分析:AIインフラ借入資金による収益創出の仕組み

USD.AIトケノミクス:CHIPトークンの使用事例およびインセンティブメカニズムのデプス分析

Audiera GameFiデプス分析:Dance-to-EarnがAIとリズムゲームをどのように組み合わせているか