Physical AI adalah kecerdasan buatan yang membantu sistem otonom—seperti robot, kendaraan otonom, drone, dan mesin industri—memahami kondisi dunia nyata, menalar ruang dan fisika, serta melakukan atau mengoordinasikan tindakan kompleks di dunia fisik. Penjelasan industri dari NVIDIA, BCG, dan CSET Georgetown menggambarkan pergeseran yang sama: membawa AI keluar dari layar ke mesin yang harus menavigasi lingkungan tiga dimensi dengan aman.
Physical AI sering dibahas bersama embodied AI (juga disebut embodied intelligence). Dalam praktiknya, kedua istilah ini saling tumpang tindih. Embodied AI biasanya menekankan agen dengan tubuh yang belajar melalui interaksi fisik. Physical AI merupakan istilah payung industri yang lebih luas untuk sistem yang menangani sensor, gerakan, kontrol, dan eksekusi di dunia nyata—meskipun “tubuhnya” berupa forklift, jaringan kamera, atau sel pabrik, bukan humanoid. Untuk perbandingan kedua istilah tersebut, lihat Physical AI vs Generative AI vs Embodied AI.
Poin-Poin Utama
- Physical AI menghubungkan persepsi, penalaran, dan aktuasi agar mesin dapat bertindak di dunia fisik dengan tetap mematuhi batasan fisika dan keselamatan.
- Embodied AI / embodied intelligence adalah istilah yang sangat terkait; banyak sumber menggunakan kedua istilah tersebut secara bergantian.
- Generative AI terutama menghasilkan konten digital, sedangkan Physical AI harus merasakan, mengambil keputusan, dan bergerak—sering kali dengan menggunakan model generatif sebagai pendukung, bukan sebagai keseluruhan stack.
- Implementasi nyata memerlukan sensor, model, simulasi, edge computing, dan loop umpan balik yang andal; klaim pemasaran saja tidak cukup.
- Pembahasan kripto dan DePIN (terkadang disebut DePAI) berfokus pada data terdistribusi, identitas mesin, dan insentif—bukan kelayakan investasi secara otomatis.
Apa Itu Physical AI (Embodied Intelligence)?
Physical AI membekali mesin dengan kemampuan untuk menafsirkan input sensorik dan merespons melalui tindakan fisik. Bentuk yang umum mencakup autonomous mobile robots (AMR) di gudang, lengan robot di lini produksi, platform riset humanoid, robotaxi, serta ruang pintar yang memantau pergerakan dan memicu respons.
BCG mendefinisikan Physical AI sebagai sistem yang mempersepsikan, menalar, dan bertindak di lingkungan fisik melalui robot, mesin industri, dan perangkat keras serupa. Kerangka ini menyoroti alasan chatbot yang hanya berbasis bahasa bukanlah Physical AI: chatbot tersebut tidak menutup loop tindakan pada motor, roda, atau gripper.
Riset tentang embodied intelligence secara historis mengkaji bagaimana kognisi dapat berlandaskan pengalaman sensorimotor. Bahasa produk modern mengadopsi gagasan tersebut dan memadukannya dengan foundation model, persepsi multimodal, serta simulasi berskala besar. Pembaca sebaiknya menganggap “Physical AI”, “embodied AI”, dan “generative physical AI” sebagai kelompok istilah yang saling terkait, bukan tiga pasar yang tidak berhubungan.
Bagaimana Cara Kerja Physical AI?
Sebagian besar sistem Physical AI mengikuti loop tertutup:
- Mempersepsikan — Kamera, lidar, unit IMU, sensor gaya/torsi, mikrofon, dan telemetri mesin menangkap lingkungan serta kondisi mesin itu sendiri.
- Memahami — Model memperkirakan posisi objek, hal-hal yang bergerak, batasan yang berlaku, dan tujuan yang penting.
- Merencanakan dan mengontrol — Perencana dan pengontrol mengubah tujuan menjadi lintasan, perintah untuk sendi, atau grafik tugas tingkat tinggi.
- Bertindak dan beradaptasi — Aktuator menjalankan perintah; sensor mengirimkan hasilnya kembali agar sistem dapat mengoreksi pergeseran, selip, atau rintangan yang tidak terduga.
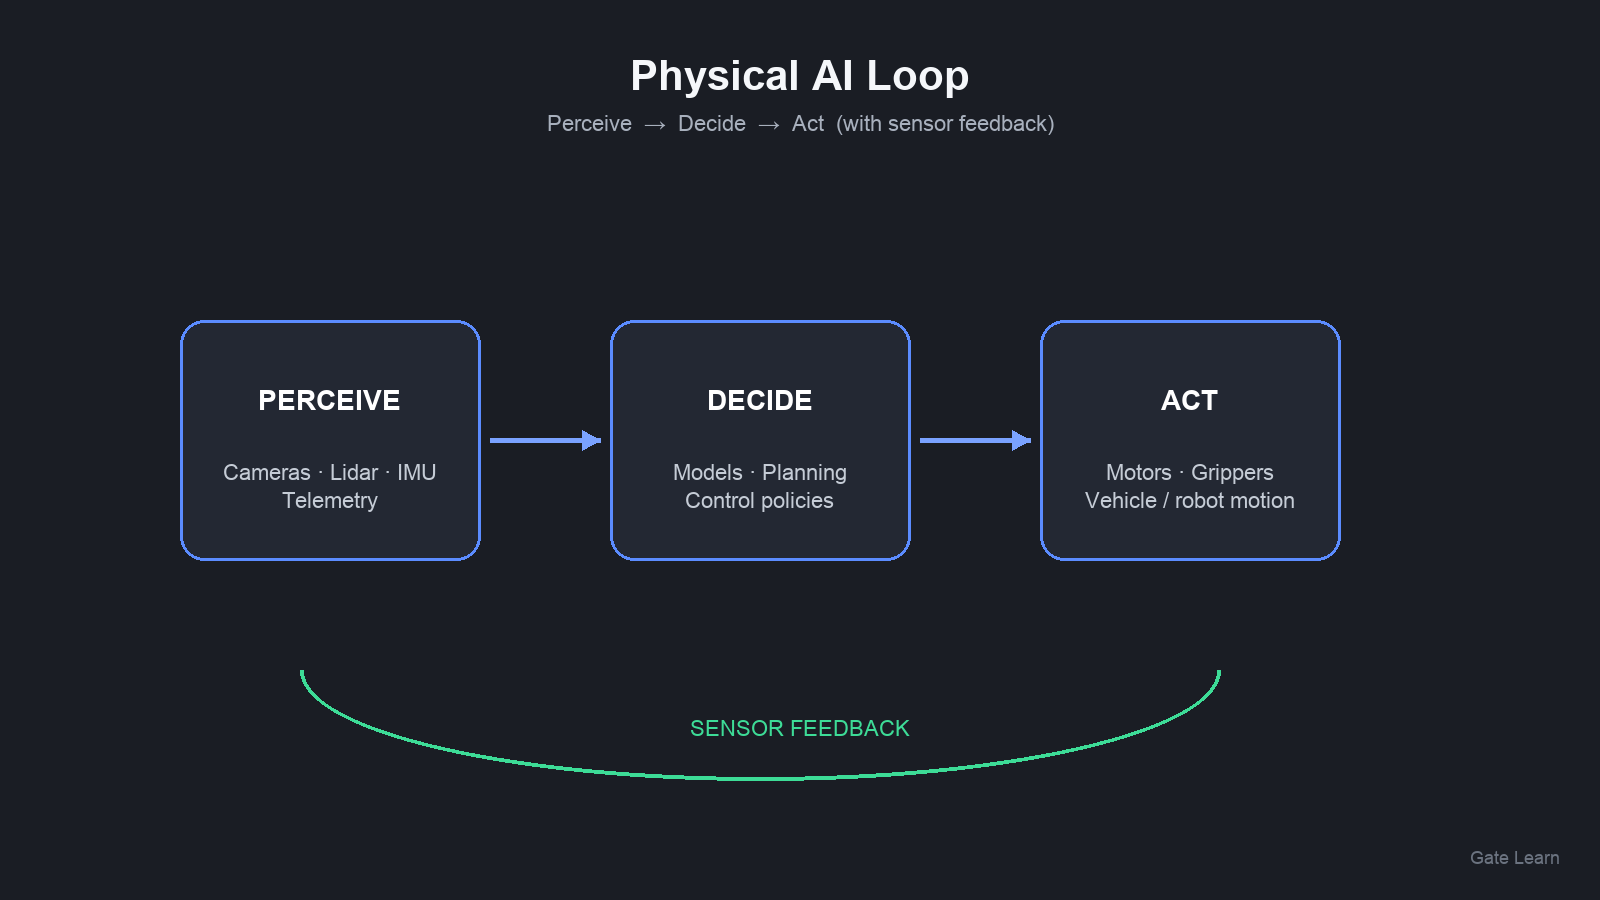
Gambar 1. Physical AI menutup loop persepsi → keputusan → tindakan dengan umpan balik sensor yang berkelanjutan.
Karena lingkungan nyata penuh gangguan dan informasi yang tidak lengkap, tim sering melatih dan memvalidasi sistem dalam simulasi sebelum menerapkannya pada perangkat keras. NVIDIA menjelaskan pola yang menggabungkan pelatihan model, simulasi berbasis fisika, dan komputer edge yang menjalankan inferensi pada robot. Perangkat yang digunakan setiap vendor berbeda-beda; pola latih–simulasikan–terapkan–pantau merupakan hal yang penting untuk dipahami.
Agen AI digital yang hanya memanggil API dapat menggunakan lapisan perangkat lunak agen seperti yang dibahas dalam perdagangan antargen. Physical AI juga dapat menggunakan lapisan tersebut ketika agen perangkat lunak mengoordinasikan robot, tetapi Physical AI juga memerlukan kontrol waktu nyata dan batas keselamatan yang ketat, yang biasanya diabaikan oleh agen digital.
Apa Saja Kemampuan Utama dan Contoh Physical AI?
Kelompok kemampuan yang berguna mencakup:
| Kemampuan |
Yang dimungkinkan |
Contoh batasan fisik |
| Navigasi |
Bergerak di ruang tanpa bertabrakan |
Rintangan dinamis, kesalahan lokalisasi |
| Manipulasi |
Menggenggam, menempatkan, dan merakit |
Gesekan, ketidakpastian posisi objek |
| Persepsi multimodal |
Menggabungkan penglihatan, kedalaman, bahasa, dan telemetri |
Pencahayaan, oklusi, jeda sensor |
| Perencanaan tugas |
Memecah tujuan menjadi tindakan berurutan |
Observabilitas parsial |
| Transfer simulasi ke dunia nyata |
Berlatih dengan biaya rendah dan menerapkan dengan cermat |
Kesenjangan domain antara simulasi dan lantai pabrik |
Contoh yang umum disebutkan dalam penjelasan industri mencakup AMR gudang yang mengubah rute untuk menghindari manusia, lengan robot yang menyesuaikan gaya genggaman saat komponen bergeser di konveyor, robot bedah yang mempelajari tugas motorik halus, serta platform humanoid yang menggabungkan lokomosi dengan manipulasi. Amazon dan operator besar lainnya secara terbuka membahas armada robot yang jumlahnya mencapai ratusan ribu hingga jutaan unit—bukti bahwa Physical AI industri sudah beroperasi, meskipun humanoid konsumen masih berada pada tahap awal.
Jaringan data spasial dan kendaraan dalam kripto lebih dekat dengan lapisan data dan pengindraan daripada dengan otak robot yang telah selesai dikembangkan. Cakupan Gate Learn tentang Hivemapper dan stack DePIN otomotif yang mencakup DIMO yang lebih luas menunjukkan bagaimana pengumpulan data dunia nyata dapat diberi insentif. Hal tersebut tidak sama dengan membuktikan bahwa suatu token setara dengan humanoid yang berfungsi.
Apa Perbedaan Physical AI dengan Generative AI dan Otomasi Tradisional?
Generative AI menghasilkan teks, gambar, audio, kode, dan artefak digital lainnya. Physical AI menggunakan AI untuk merasakan, mengambil keputusan, dan bertindak berdasarkan hukum fisika. Model generatif tetap dapat membantu Physical AI dengan menyediakan antarmuka bahasa, data sintetis, pemahaman multimodal, dan perencanaan tugas tingkat tinggi. Namun, model tersebut tidak menggantikan stack kontrol yang harus mematuhi batas latensi dan keselamatan.
Otomasi industri tradisional sering mengandalkan skrip tetap, pagar pengaman, dan lingkungan yang sangat terstruktur. Physical AI bertujuan meningkatkan generalisasi—menangani variasi posisi objek, pencahayaan, atau tata letak—dengan tetap memerlukan ketelitian dalam rekayasa. Banyak pabrik memadukan keduanya: sel yang menggunakan skrip untuk langkah-langkah berulang dan modul berbasis pembelajaran untuk tugas yang banyak mengandalkan persepsi.
Perbandingan yang lebih mendalam tersedia dalam Physical AI vs Generative AI vs Embodied AI.
Mengapa Komunitas Kripto dan DePIN Membahas Physical AI?
Narasi Decentralized Physical AI (DePAI) berpendapat bahwa jaringan bergaya DePIN dapat menyediakan pengindraan, konektivitas, komputasi, atau armada robot dengan insentif token dan kepemilikan bersama. Riset industri sering menyoroti pengumpulan data sebagai peluang DePAI dalam waktu dekat: kumpulan data dunia nyata yang unik untuk membantu melatih agen yang harus beroperasi di luar layar.
Sudut pandang kripto lainnya mencakup identitas mesin, dompet untuk mesin, konsep proof-of-physical-work, dan jalur pembayaran agen. Gagasan tersebut merupakan perluasan opsional dari definisi inti. Ticker token tidak membuktikan adanya loop persepsi–tindakan yang tertutup. Evaluasi harus dimulai dari sensor, implementasi, dokumentasi keselamatan, dan penggunaan yang dapat diverifikasi—bukan hanya dari gambar roadmap.
Risiko dan Batasan Apa yang Perlu Diketahui Pembaca tentang Physical AI?
Physical AI menghadapi batasan struktural yang sering tersembunyi dalam demo chatbot generatif:
- Pemahaman 3D itu sulit. Model yang memprediksi token atau piksel berikutnya tidak secara otomatis memahami geometri 3D yang stabil, fisika kontak, atau manipulasi jangka panjang.
- Kesenjangan simulasi ke dunia nyata. Kebijakan yang berfungsi dalam simulasi dapat gagal ketika gesekan, pencahayaan, atau latensi berbeda.
- Keselamatan dan tanggung jawab hukum. Tindakan otonom di ruang bersama menimbulkan pertanyaan tentang mekanisme pengaman, pengawasan manusia, dan pihak yang bertanggung jawab setelah insiden.
- Kualitas data dan rantai pasokan. Sensor, baterai, aktuator, dan GPU menciptakan ketergantungan yang terkonsentrasi, meskipun perangkat lunaknya bersifat terbuka.
- Risiko narasi di pasar kripto. Token robotika dan DePAI dapat diperdagangkan berdasarkan cerita sebelum metrik perangkat keras tersedia. Materi edukasi bukan nasihat investasi.
Bagaimana Cara Pelajar Mempelajari Konsep Terkait di Gate?
Di Gate Learn, mulailah dengan ikhtisar DePIN dan artikel perbandingan tentang Physical AI dengan generative AI dan embodied AI. Jika aset terkait tercatat untuk perdagangan spot, gunakan halaman pasar resmi hanya setelah melakukan riset independen. Jalur produk Gate menjelaskan cara melihat pasar dan menempatkan order; jalur tersebut tidak merekomendasikan token Physical AI atau robotika apa pun.
Perlakukan grafik harga, kampanye media sosial, dan slogan “ekonomi mesin” sebagai informasi sekunder. Pertanyaan utama tetap: sistem tersebut menggunakan sensor apa, tindakan apa yang dapat dilakukannya, bagaimana sistem diuji, dan apa yang terjadi ketika lingkungan berubah.
Ringkasan
Physical AI (yang sangat terkait dengan embodied AI / embodied intelligence) memberikan mesin loop tertutup yang mencakup persepsi, penalaran, dan tindakan fisik. Physical AI berbeda dari fokus generatif AI pada konten serta otomasi berbasis skrip yang kaku, meskipun sering memadukan gagasan dari keduanya. Pembahasan kripto dan DePIN menambahkan lapisan opsional terkait data dan insentif. Memahami loop tersebut—beserta batasan keselamatan dan simulasi ke dunia nyata—lebih penting daripada menghafal nama-nama merek.
FAQ
Apa Itu Physical AI?
Physical AI adalah AI yang memungkinkan mesin otonom untuk mempersepsikan, menalar, dan bertindak di dunia fisik—misalnya robot, kendaraan, dan sistem industri—dengan mematuhi batasan dunia nyata seperti ruang, waktu, dan keselamatan.
Apakah Physical AI Sama dengan Embodied AI?
Keduanya sangat terkait dan sering digunakan secara bergantian. Embodied AI biasanya menekankan kecerdasan yang berlandaskan tubuh yang berinteraksi dengan dunia, sedangkan Physical AI merupakan istilah industri yang lebih luas untuk sistem AI yang menangani fisika, sensor, dan eksekusi di dunia nyata.
Apa Perbedaan Physical AI dengan Generative AI?
Generative AI terutama menghasilkan konten digital. Physical AI merasakan dan bertindak di dunia nyata. Model generatif dapat membantu Physical AI dalam hal bahasa, perencanaan, atau data sintetis, tetapi tidak menggantikan sistem kontrol dan keselamatan.
Bagaimana Cara Kerja Physical AI Secara Sederhana?
Sensor mengumpulkan data, model menafsirkan kondisi lingkungan dan tujuan, pengontrol mengirimkan perintah kepada aktuator, dan umpan balik memperbarui siklus berikutnya. Simulasi sering digunakan untuk melatih dan menguji sistem sebelum diterapkan pada perangkat keras.
Apa Saja Contoh Physical AI?
Robot gudang yang bernavigasi di sekitar manusia, lengan robot yang menyesuaikan genggaman pada konveyor, platform bergerak otonom, dan humanoid riset merupakan contoh yang umum. Kamera pintar dan sistem pemantauan industri yang memicu respons fisik juga dapat termasuk dalam cakupan Physical AI.