Фізичний ШІ — це штучний інтелект, який допомагає автономним системам, зокрема роботам, автономним транспортним засобам, дронам і промисловим машинам, сприймати умови реального світу, аналізувати простір і фізику та виконувати або координувати складні дії у фізичному середовищі. Галузеві огляди NVIDIA, BCG і CSET при Джорджтаунському університеті описують один і той самий перехід: вивести ШІ за межі екранів у машини, які мають безпечно орієнтуватися у тривимірному середовищі.
Фізичний ШІ часто розглядають разом із втіленим ШІ (його також називають втіленим інтелектом). На практиці ці назви частково перетинаються. Втілений ШІ зазвичай акцентує увагу на агенті з фізичним тілом, який навчається через взаємодію з фізичним середовищем. Фізичний ШІ — це ширше галузеве поняття для систем, що працюють із датчиками, рухом, керуванням і виконанням дій у реальному світі, навіть якщо їхнім «тілом» є навантажувач, мережа камер або виробнича комірка, а не гуманоїд. Порівняння цих понять дивіться в матеріалі Фізичний ШІ проти генеративного та втіленого ШІ.
Основні висновки
- Фізичний ШІ поєднує сприйняття, міркування та приведення в дію, щоб машини могли діяти у фізичному світі з урахуванням фізичних законів і вимог безпеки.
- Втілений ШІ та втілений інтелект — близькі поняття; багато джерел використовують ці вислови як взаємозамінні.
- Генеративний ШІ переважно створює цифровий контент, тоді як фізичний ШІ має сприймати, ухвалювати рішення та рухатися, часто використовуючи генеративні моделі як допоміжні компоненти, а не як усю систему.
- Для реального впровадження потрібні датчики, моделі, симуляція, периферійні обчислення та надійні контури зворотного зв’язку; самих маркетингових заяв недостатньо.
- Обговорення криптовалют і DePIN (іноді також DePAI) зосереджені на розподілених даних, ідентифікації машин і стимулах, а не на автоматичній інвестиційній привабливості.
Що таке фізичний ШІ (втілений інтелект)?
Фізичний ШІ дає машинам змогу інтерпретувати дані від датчиків і реагувати фізичними діями. До поширених прикладів належать автономні мобільні роботи (AMR) на складах, роботизовані маніпулятори на виробничих лініях, дослідницькі гуманоїдні платформи, роботаксі та інтелектуальні простори, які відстежують рух і запускають відповідні реакції.
BCG визначає фізичний ШІ як системи, що сприймають, аналізують і діють у фізичному середовищі за допомогою роботів, промислових машин та подібного обладнання. Це пояснює, чому чатботи, які працюють лише з мовою, самі по собі не є фізичним ШІ: вони не замикають контур дії для двигунів, коліс або захватів.
Дослідження втіленого інтелекту історично вивчали, як пізнання формується на основі сенсомоторного досвіду. Сучасна продуктова термінологія поєднує цю ідею з базовими моделями, мультимодальним сприйняттям і масштабною симуляцією. Розглядайте поняття «фізичний ШІ», «втілений ШІ» та «генеративний фізичний ШІ» як групу пов’язаних назв, а не як три окремі ринки.
Як працює фізичний ШІ?
Більшість систем фізичного ШІ працюють за замкненим циклом:
- Сприйняття — камери, лідари, інерціальні вимірювальні модулі (IMU), датчики сили й крутного моменту, мікрофони та телеметрія машини фіксують середовище й поточний стан самої машини.
- Розуміння — моделі визначають, де розташовані об’єкти, що рухається, які обмеження діють і які цілі мають значення.
- Планування та керування — планувальники й контролери перетворюють цілі на траєкторії, команди для з’єднань або графи завдань вищого рівня.
- Дія та адаптація — виконавчі механізми виконують команди, а датчики передають результати назад, щоб система могла виправляти відхилення, прослизання або реакцію на неочікувані перешкоди.
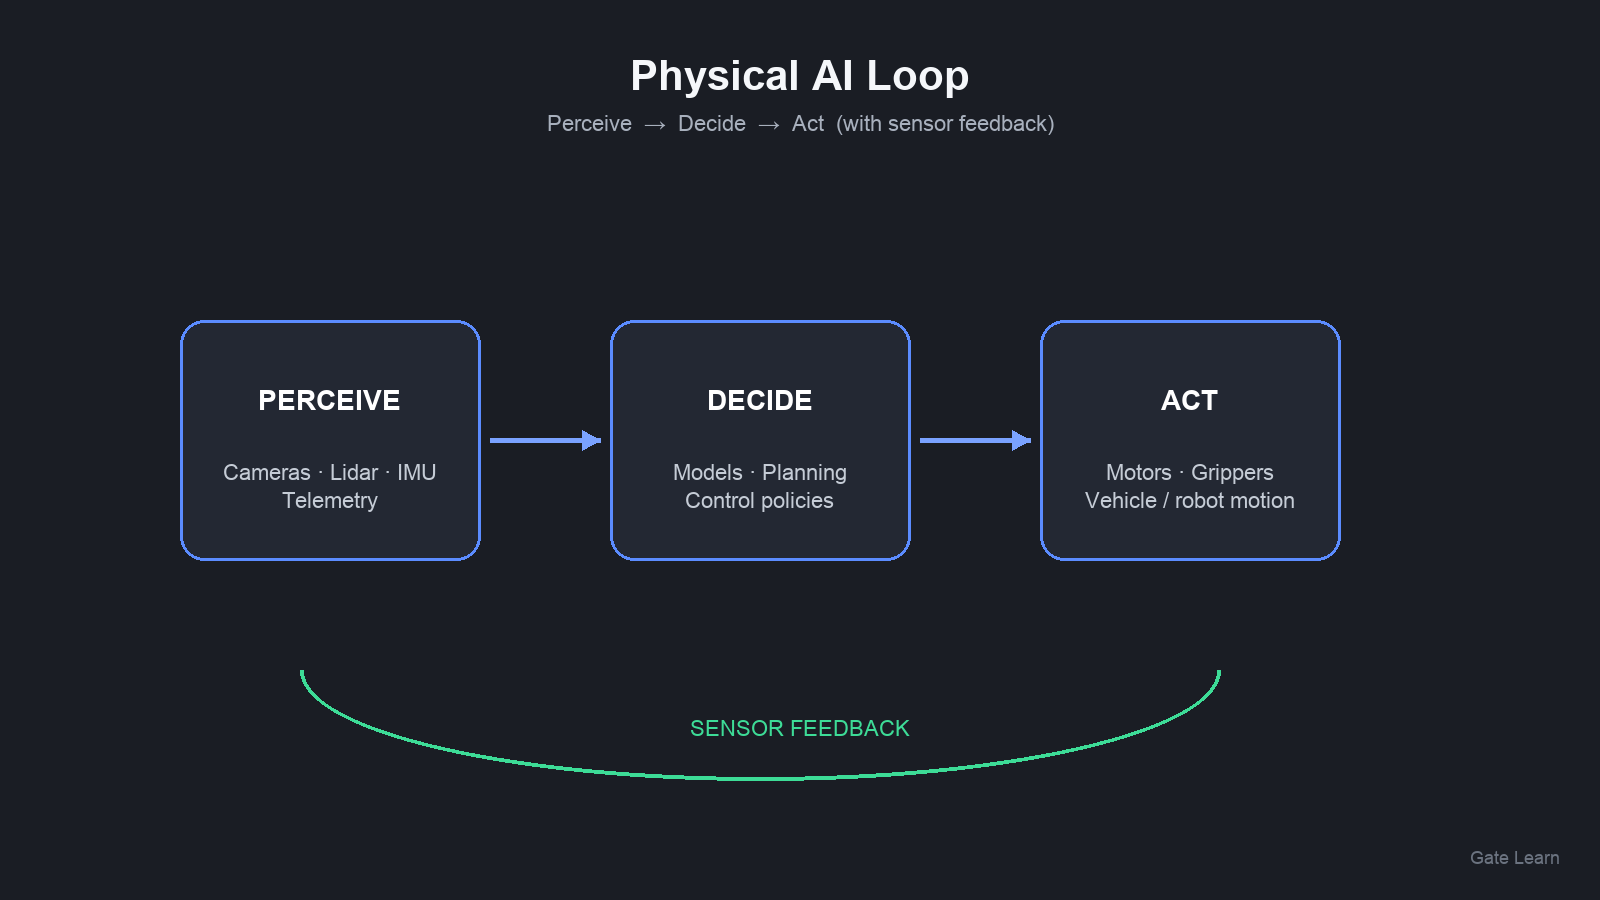
Рисунок 1. Фізичний ШІ замикає цикл «сприйняття → рішення → дія» завдяки безперервному зворотному зв’язку від датчиків.
Оскільки реальні середовища містять шуми й неповні дані, команди часто навчають і перевіряють системи в симуляції перед розгортанням на обладнанні. NVIDIA описує підхід, що поєднує навчання моделей, фізично обґрунтовану симуляцію та периферійні комп’ютери, які виконують логічні висновки на роботі. Інструменти різних постачальників відрізняються, але для розуміння важливий сам підхід: навчання — симуляція — розгортання — моніторинг.
Цифрові ШІ-агенти, які лише викликають API, можуть використовувати програмні рівні агентів, подібні до описаних у матеріалі комерція між агентами. Фізичний ШІ також може використовувати такі рівні, коли програмні агенти координують роботу роботів, але йому додатково потрібні керування в режимі жорсткого реального часу та безпечні межі, які цифрові агенти зазвичай не враховують.
Які ключові можливості та приклади фізичного ШІ?
Основні категорії можливостей включають:
| Можливість |
Що вона забезпечує |
Приклад фізичного обмеження |
| Навігація |
Переміщення у просторі без зіткнень |
Рухомі перешкоди, похибка локалізації |
| Маніпуляції |
Захоплення, переміщення та складання |
Тертя, невизначеність положення об’єкта |
| Мультимодальне сприйняття |
Об’єднання даних про зображення, глибину, мову й телеметрію |
Освітлення, перекриття об’єктів, затримка датчиків |
| Планування завдань |
Розподіл цілей на послідовність дій |
Часткова спостережуваність |
| Перенесення із симуляції в реальність |
Недороге навчання та обережне розгортання |
Розбіжність між симуляцією та виробничим середовищем |
Серед прикладів, які часто наводять у галузевих оглядах, — складські AMR, які об’їжджають людей, маніпулятори, що змінюють силу захоплення в міру переміщення деталей на конвеєрі, хірургічні роботи, які навчаються точних моторних завдань, і гуманоїдні платформи, що поєднують пересування з маніпуляціями. Amazon та інші великі оператори публічно повідомляють про роботизовані парки чисельністю від сотень тисяч до мільйонів одиниць. Це свідчить, що промисловий фізичний ШІ вже працює на практиці, хоча споживчі гуманоїди все ще перебувають на ранньому етапі розвитку.
Криптовалютні мережі просторових даних і даних про транспортні засоби ближчі до рівнів даних і сприйняття, ніж до готового мозку робота. Матеріали Gate Learn про Hivemapper і ширший стек автомобільного DePIN, до якого входить DIMO показують, як можна стимулювати збір даних із реального світу. Це не те саме, що довести відповідність токена функціональному гуманоїду.
Чим фізичний ШІ відрізняється від генеративного ШІ та традиційної автоматизації?
Генеративний ШІ створює тексти, зображення, аудіо, код та інші цифрові об’єкти. Фізичний ШІ використовує ШІ, щоб сприймати, ухвалювати рішення та діяти з урахуванням законів фізики. Генеративні моделі все одно можуть допомагати фізичному ШІ: вони підтримують мовні інтерфейси, синтетичні дані, мультимодальне розуміння та планування завдань високого рівня. Однак вони не замінюють стек керування, який має враховувати затримки й вимоги безпеки.
Традиційна промислова автоматизація часто спирається на фіксовані сценарії, огорожі та чітко структуровані середовища. Фізичний ШІ прагне до ширшої здатності узагальнювати — наприклад, працювати за різного положення об’єктів, освітлення або планування, — але водночас потребує такого самого суворого інженерного підходу. Багато заводів поєднують обидва підходи: запрограмовані комірки для повторюваних операцій і модулі на основі машинного навчання для завдань, де важливе сприйняття.
Докладніше порівняння наведено в матеріалі Фізичний ШІ проти генеративного та втіленого ШІ.
Чому криптовалютні спільноти та DePIN обговорюють фізичний ШІ?
Концепція децентралізованого фізичного ШІ (DePAI) передбачає, що мережі на кшталт DePIN можуть забезпечувати сенсорні дані, підключення, обчислювальні ресурси або парки роботів за допомогою токенізованих стимулів і спільного володіння. Галузеві дослідження часто називають збір даних найближчою можливістю для DePAI: унікальні набори даних із реального світу допомагають навчати агентів, які мають працювати за межами екранів.
Серед інших напрямів у криптовалютній сфері — ідентифікація машин, гаманці для машин, концепції підтвердження фізичної роботи та платіжна інфраструктура для агентів. Ці ідеї є необов’язковими розширеннями основного поняття. Тікер токена не доводить наявності замкненого циклу «сприйняття — дія». Оцінювання слід починати з аналізу датчиків, реальних впроваджень, документації з безпеки та підтвердженого використання, а не лише з ілюстрацій у дорожній карті.
Про які ризики та обмеження фізичного ШІ варто знати?
Фізичний ШІ має структурні обмеження, які можуть бути непомітними в демонстраціях генеративних чатботів:
- Розуміння тривимірного простору є складним завданням. Моделі, які прогнозують наступні токени або пікселі, автоматично не розуміють стабільну тривимірну геометрію, фізику контакту чи маніпуляції, що тривають довгий час.
- Розбіжність між симуляцією та реальністю. Політики, які працюють у симуляції, можуть давати збій, якщо тертя, освітлення або затримка відрізняються.
- Безпека та відповідальність. Автономні дії у спільних просторах порушують питання резервних механізмів безпеки, нагляду людини та відповідальності після інциденту.
- Якість даних і ланцюги постачання. Датчики, батареї, виконавчі механізми та графічні процесори створюють залежність від обмеженого кола постачальників, навіть якщо програмне забезпечення є відкритим.
- Наративні ризики на криптовалютних ринках. Токени робототехніки та DePAI можуть торгуватися на основі історії ще до появи показників роботи обладнання. Освітні матеріали не є інвестиційною порадою.
Як учням досліджувати пов’язані поняття на Gate?
На Gate Learn почніть з огляду DePIN та порівняльної статті про фізичний ШІ, генеративний і втілений ШІ. Якщо пов’язаний актив доступний для спотової торгівлі, переходьте на офіційну сторінку ринку лише після самостійного дослідження. Інструкції щодо продуктів Gate пояснюють, як переглядати ринки та розміщувати ордери, але не рекомендують жоден токен фізичного ШІ або робототехніки.
Розглядайте графіки цін, кампанії в соціальних мережах і гасла про «економіку машин» як другорядні чинники. Основні питання залишаються незмінними: що сприймає система, які дії вона може виконувати, як її тестують і що відбувається, коли середовище змінюється.
Підсумок
Фізичний ШІ, тісно пов’язаний із втіленим ШІ та втіленим інтелектом, забезпечує для машин замкнений цикл сприйняття, міркування та фізичної дії. Він відрізняється від генеративного ШІ, зосередженого на створенні контенту, і від ненадійної автоматизації на основі сценаріїв, хоча часто поєднує ідеї обох підходів. Обговорення криптовалют і DePIN додають необов’язкові рівні, пов’язані з даними та стимулами. Важливіше розуміти цей цикл, а також його обмеження щодо безпеки й перенесення із симуляції в реальність, ніж запам’ятовувати назви брендів.
FAQ
Що таке фізичний ШІ?
Фізичний ШІ — це ШІ, який дає автономним машинам змогу сприймати фізичний світ, міркувати про нього та діяти в ньому. Прикладами є роботи, транспортні засоби й промислові системи, що працюють з урахуванням таких обмежень реального світу, як простір, час і безпека.
Чи є фізичний ШІ тим самим, що й втілений ШІ?
Ці поняття тісно пов’язані, і їх часто використовують як взаємозамінні. Втілений ШІ зазвичай акцентує увагу на інтелекті, пов’язаному з тілом, яке взаємодіє зі світом. Фізичний ШІ — це ширше галузеве поняття для систем ШІ, які працюють із фізикою, датчиками та виконанням дій у реальному світі.
Чим фізичний ШІ відрізняється від генеративного ШІ?
Генеративний ШІ переважно створює цифровий контент. Фізичний ШІ сприймає реальний світ і діє в ньому. Генеративні моделі можуть допомагати фізичному ШІ з мовою, плануванням або створенням синтетичних даних, але не замінюють системи керування та безпеки.
Як працює фізичний ШІ простими словами?
Датчики збирають дані, моделі інтерпретують сцену та цілі, контролери надсилають команди виконавчим механізмам, а зворотний зв’язок оновлює наступний цикл. Перед розгортанням на обладнанні для навчання й тестування часто використовують симуляцію.
Які є приклади фізичного ШІ?
Поширені приклади — складські роботи, які оминають людей, маніпулятори, що адаптують захвати на конвеєрі, автономні мобільні платформи та дослідницькі гуманоїди. До цього поняття також можуть належати інтелектуальні камери й промислові системи моніторингу, які запускають фізичні реакції.