الذكاء الاصطناعي الفيزيائي هو ذكاء اصطناعي يساعد الأنظمة المستقلة—مثل الروبوتات والمركبات ذاتية القيادة والطائرات المسيّرة والآلات الصناعية—على إدراك الظروف في العالم الحقيقي، والاستدلال بشأن المكان والفيزياء، وتنفيذ إجراءات معقدة أو تنسيقها في العالم المادي. وتصف الشروحات الصناعية الصادرة عن NVIDIA وBCG ومركز CSET التابع لجامعة Georgetown التحول نفسه: نقل الذكاء الاصطناعي إلى ما هو أبعد من الشاشات، ووضعه داخل آلات يجب أن تتنقل بأمان في بيئات ثلاثية الأبعاد.
غالبًا ما يُناقش الذكاء الاصطناعي الفيزيائي إلى جانب الذكاء الاصطناعي المتجسّد (ويُسمى أيضًا الذكاء المتجسّد). وتتداخل التسميتان عمليًا. فعادةً ما يركّز الذكاء الاصطناعي المتجسّد على وكيل له جسم ويتعلم من خلال التفاعل المادي. أما الذكاء الاصطناعي الفيزيائي فهو المظلة الأوسع في القطاع للأنظمة التي تتعامل مع المستشعرات والحركة والتحكم والتنفيذ في العالم الحقيقي—حتى عندما يكون «الجسم» رافعة شوكية أو شبكة كاميرات أو خلية تصنيع، وليس كيانًا شبيهًا بالبشر. وللاطلاع على مقارنة مباشرة بين التسميات، راجع الذكاء الاصطناعي الفيزيائي مقابل الذكاء الاصطناعي التوليدي مقابل الذكاء الاصطناعي المتجسّد.
أهم النقاط
- يربط الذكاء الاصطناعي الفيزيائي بين الإدراك والاستدلال والتنفيذ، بحيث تتمكن الآلات من العمل في العالم المادي ضمن قيود الفيزياء والسلامة.
- الذكاء الاصطناعي المتجسّد / الذكاء المتجسّد مصطلح وثيق الصلة؛ وتستخدم مصادر كثيرة العبارتين بالتبادل.
- ينشئ الذكاء الاصطناعي التوليدي المحتوى الرقمي بشكل أساسي، بينما يجب على الذكاء الاصطناعي الفيزيائي الاستشعار واتخاذ القرار والحركة—وغالبًا ما يستخدم النماذج التوليدية كأدوات مساعدة، لا باعتبارها المنظومة بأكملها.
- تتطلب التطبيقات الفعلية مستشعرات ونماذج ومحاكاة وحوسبة طرفية وحلقات تغذية راجعة موثوقة؛ ولا تكفي الادعاءات التسويقية وحدها.
- تركز نقاشات العملات المشفرة وDePIN (ويُطلق عليها أحيانًا DePAI) على البيانات الموزعة وهوية الآلات والحوافز، وليس على جدوى الاستثمار تلقائيًا.
ما الذكاء الاصطناعي الفيزيائي (الذكاء المتجسّد)؟
يمكّن الذكاء الاصطناعي الفيزيائي الآلات من تفسير المدخلات الحسية والاستجابة بإجراءات مادية. وتشمل أشكاله الشائعة الروبوتات المتنقلة المستقلة (AMRs) في المستودعات، والأذرع الروبوتية على خطوط الإنتاج، والمنصات البحثية الشبيهة بالبشر، وسيارات الأجرة ذاتية القيادة، والمساحات الذكية التي تراقب الحركة وتطلق استجابات.
تعرّف BCG الذكاء الاصطناعي الفيزيائي بأنه أنظمة تدرك البيئات المادية وتستدل فيها وتتصرف ضمنها، من خلال الروبوتات والآلات الصناعية والأجهزة المماثلة. ويوضح هذا التعريف سبب عدم اعتبار روبوتات الدردشة التي تعتمد على اللغة فقط ذكاءً اصطناعيًا فيزيائيًا بحد ذاتها، إذ إنها لا تغلق حلقة تنفيذ الإجراءات على المحركات أو العجلات أو المقابض.
طرح البحث في الذكاء المتجسّد تاريخيًا سؤالًا حول كيفية تجذير الإدراك في الخبرة الحسية الحركية. وتستعير لغة المنتجات الحديثة هذه الفكرة وتقرنها بالنماذج الأساسية والإدراك متعدد الوسائط والمحاكاة واسعة النطاق. وينبغي للقراء التعامل مع «الذكاء الاصطناعي الفيزيائي» و«الذكاء الاصطناعي المتجسّد» و«الذكاء الاصطناعي الفيزيائي التوليدي» باعتبارها تسميات مترابطة، لا ثلاثة أسواق منفصلة.
كيف يعمل الذكاء الاصطناعي الفيزيائي؟
تتبع معظم أنظمة الذكاء الاصطناعي الفيزيائي حلقة مغلقة:
- الإدراك — تلتقط الكاميرات ومستشعرات الليدار ووحدات IMU ومستشعرات القوة/العزم والميكروفونات والبيانات التشغيلية للآلة البيئة وحالة الآلة نفسها.
- الفهم — تقدّر النماذج مواقع الأجسام، وما يتحرك منها، والقيود السارية، والأهداف المهمة.
- التخطيط والتحكم — يحوّل المخططون ووحدات التحكم الأهداف إلى مسارات أو أوامر للمفاصل أو رسوم بيانية عالية المستوى للمهام.
- التنفيذ والتكيّف — تنفّذ المشغلات الأوامر، ثم ترسل المستشعرات النتائج مجددًا حتى يتمكن النظام من تصحيح الانحراف أو الانزلاق أو التعامل مع العوائق غير المتوقعة.
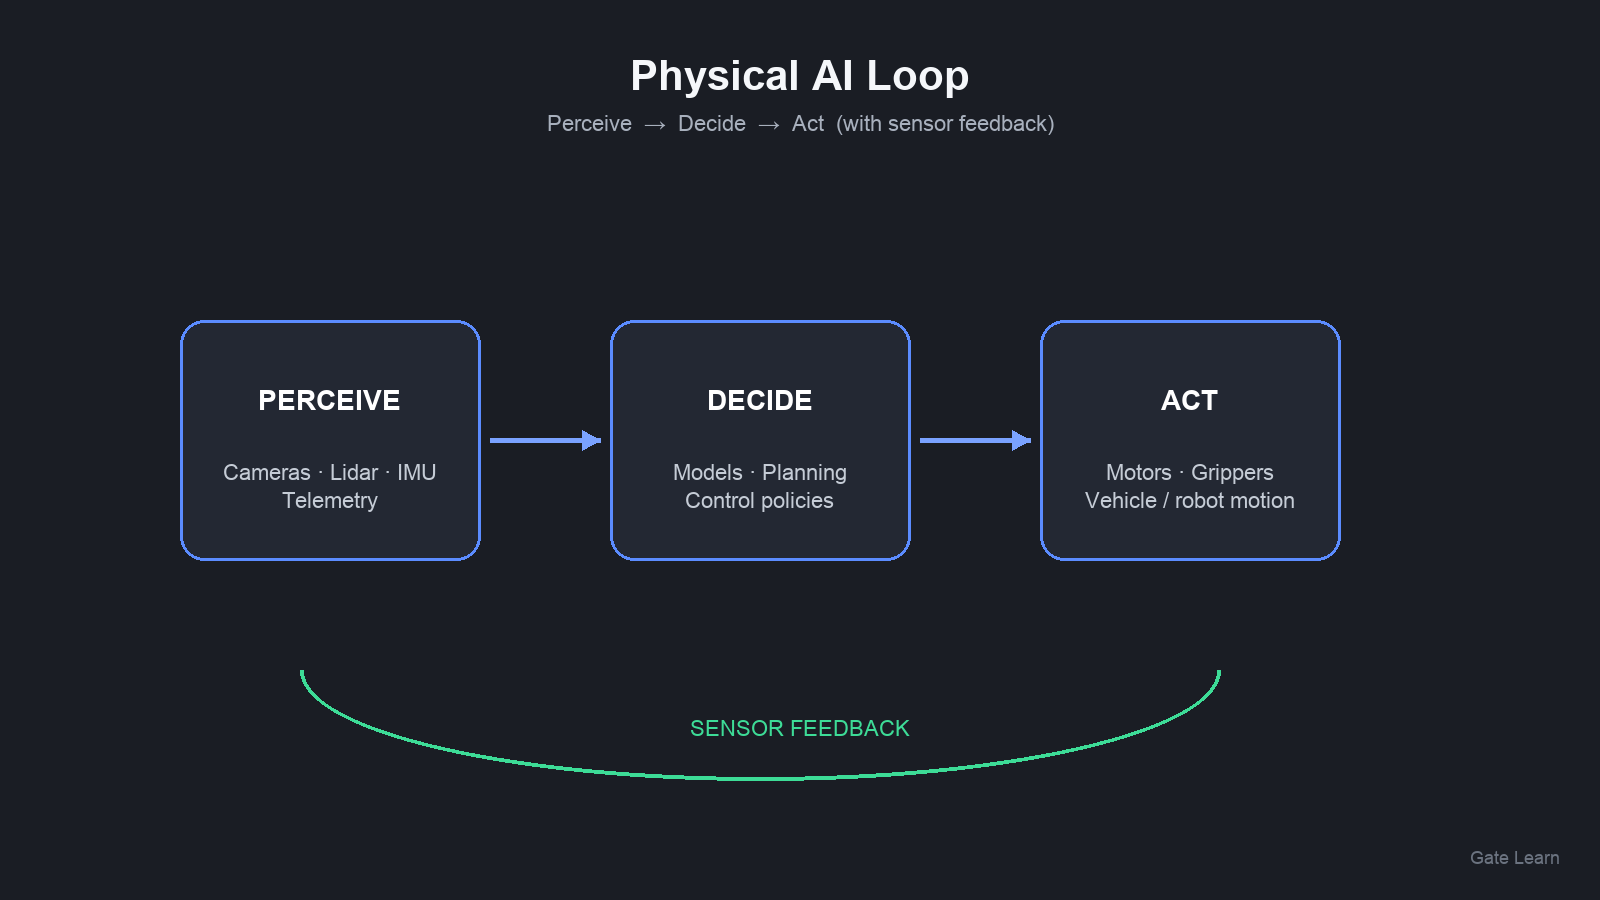 الشكل 1. يغلق الذكاء الاصطناعي الفيزيائي حلقة الإدراك ← القرار ← التنفيذ من خلال تغذية راجعة مستمرة من المستشعرات.
نظرًا إلى أن البيئات الواقعية مليئة بالضوضاء وغير مكتملة البيانات، غالبًا ما تدرب الفرق الأنظمة وتتحقق من أدائها في المحاكاة قبل نشرها على الأجهزة. وتصف NVIDIA نمطًا يجمع بين تدريب النماذج والمحاكاة القائمة على الفيزياء والحواسيب الطرفية التي تنفذ الاستدلال على الروبوت. وتختلف أدوات المورّدين، لكن نمط التدريب–المحاكاة–النشر–المراقبة هو الأهم لفهم هذه العملية.
يمكن لوكلاء الذكاء الاصطناعي الرقميين الذين يقتصر عملهم على استدعاء واجهات API استخدام طبقات برمجية للوكلاء، مثل تلك التي نوقشت في التجارة بين الوكلاء. وقد يستخدم الذكاء الاصطناعي الفيزيائي هذه الطبقات أيضًا عندما ينسّق وكلاء البرمجيات عمل الروبوتات، لكنه يحتاج كذلك إلى تحكم في الزمن الفعلي الصارم ونطاقات أمان عادةً ما يتجاهلها الوكلاء الرقميون.
ما القدرات والأمثلة الرئيسية للذكاء الاصطناعي الفيزيائي؟
تشمل فئات القدرات المفيدة ما يلي:
| القدرة |
ما تتيحه |
مثال على قيد فيزيائي |
| الملاحة |
التحرك في المكان دون اصطدامات |
العوائق المتحركة، وخطأ تحديد الموقع |
| التلاعب |
الإمساك والوضع والتجميع |
الاحتكاك، وعدم اليقين بشأن وضعية الجسم |
| الإدراك متعدد الوسائط |
دمج الرؤية والعمق واللغة والبيانات التشغيلية |
الإضاءة، وحجب الرؤية، وتأخر المستشعرات |
| تخطيط المهام |
تقسيم الأهداف إلى إجراءات متسلسلة |
قابلية الملاحظة الجزئية |
| نقل المهارة من المحاكاة إلى الواقع |
التدريب بتكلفة منخفضة والنشر بحذر |
الفجوة بين المحاكاة وأرضية المصنع |
تشمل الأمثلة التي ترد عادةً في الشروحات الصناعية الروبوتات المتنقلة المستقلة في المستودعات التي تعيد تحديد مسارها لتجنب الأشخاص، والأذرع التي تعدّل قوة الإمساك مع تحرك الأجزاء على ناقل، والروبوتات الجراحية التي تتعلم مهام حركية دقيقة، والمنصات الشبيهة بالبشر التي تجمع بين التنقل والتلاعب. وتتحدث Amazon وغيرها من المشغّلين الكبار علنًا عن أساطيل روبوتات يتراوح حجمها بين مئات الآلاف وملايين الوحدات، وهو ما يدل على أن الذكاء الاصطناعي الفيزيائي الصناعي يعمل فعليًا، حتى مع بقاء الروبوتات الشبيهة بالبشر الموجهة للمستهلكين في مرحلة مبكرة.
تقترب شبكات البيانات المكانية وبيانات المركبات في قطاع العملات المشفرة من طبقات البيانات والاستشعار أكثر من اقترابها من دماغ روبوت مكتمل. وتوضح تغطية Gate Learn لكل من Hivemapper ومنظومة DePIN للسيارات التي تشمل DIMO كيف يمكن تحفيز جمع بيانات العالم الحقيقي. وهذا لا يثبت أن الرمز يساوي روبوتًا شبيهًا بالبشر يعمل بكفاءة.
كيف يختلف الذكاء الاصطناعي الفيزيائي عن الذكاء الاصطناعي التوليدي والأتمتة التقليدية؟
ينتج الذكاء الاصطناعي التوليدي النصوص والصور والصوت والبرمجيات وغيرها من المنتجات الرقمية. أما الذكاء الاصطناعي الفيزيائي فيستخدم الذكاء الاصطناعي للاستشعار واتخاذ القرار والتنفيذ ضمن قوانين الفيزياء. ومع ذلك، يمكن للنماذج التوليدية مساعدة الذكاء الاصطناعي الفيزيائي، إذ تدعم واجهات اللغة والبيانات الاصطناعية والفهم متعدد الوسائط والتخطيط عالي المستوى للمهام. لكنها لا تحل محل منظومة التحكم التي يجب أن تراعي زمن الاستجابة والسلامة.
تعتمد الأتمتة الصناعية التقليدية غالبًا على البرامج النصية الثابتة والحواجز والبيئات شديدة التنظيم. ويهدف الذكاء الاصطناعي الفيزيائي إلى تحقيق تعميم أكبر—من خلال التعامل مع الاختلافات في وضعية الجسم أو الإضاءة أو التخطيط—مع الحاجة إلى الصرامة الهندسية نفسها. وتجمع مصانع كثيرة بين النهجين: خلايا مبرمجة لتنفيذ الخطوات المتكررة، ووحدات قائمة على التعلم للمهام التي تعتمد بدرجة كبيرة على الإدراك.
تجد مقارنة أعمق في الذكاء الاصطناعي الفيزيائي مقابل الذكاء الاصطناعي التوليدي مقابل الذكاء الاصطناعي المتجسّد.
لماذا تناقش مجتمعات العملات المشفرة وDePIN الذكاء الاصطناعي الفيزيائي؟
ترى سرديات الذكاء الاصطناعي الفيزيائي اللامركزي (DePAI) أن الشبكات القائمة على نمط DePIN يمكنها توفير الاستشعار أو الاتصال أو الحوسبة أو أساطيل الروبوتات من خلال حوافز قائمة على الرموز وملكية مشتركة. وغالبًا ما تسلط الأبحاث الصناعية الضوء على جمع البيانات باعتباره أقرب فرص DePAI المتاحة على المدى القريب: مجموعات بيانات فريدة من العالم الحقيقي تساعد في تدريب الوكلاء الذين يجب أن يعملوا خارج الشاشات.
وتشمل الجوانب الأخرى في قطاع العملات المشفرة هوية الآلات، والمحافظ الخاصة بالآلات، ومفاهيم إثبات العمل الفيزيائي، ومسارات الدفع الخاصة بالوكلاء. وهذه الأفكار امتدادات اختيارية للتعريف الأساسي. ولا يثبت رمز معين وجود حلقة إدراك–تنفيذ مغلقة. وينبغي أن يبدأ التقييم من المستشعرات والتطبيقات ووثائق السلامة والاستخدام القابل للتحقق، لا من الرسومات التوضيحية لخارطة الطريق وحدها.
ما المخاطر والقيود التي ينبغي للقراء معرفتها بشأن الذكاء الاصطناعي الفيزيائي؟
يواجه الذكاء الاصطناعي الفيزيائي قيودًا هيكلية تخفيها عروض الدردشة التوليدية:
- الفهم الثلاثي الأبعاد صعب. فالنماذج التي تتنبأ بالرموز أو وحدات البكسل التالية لا تفهم تلقائيًا الهندسة الثلاثية الأبعاد المستقرة أو فيزياء التلامس أو التلاعب طويل الأمد.
- الفجوات بين المحاكاة والواقع. قد تفشل السياسات التي تعمل في المحاكاة عندما يختلف الاحتكاك أو الإضاءة أو زمن الاستجابة.
- السلامة والمسؤولية القانونية. يثير التنفيذ المستقل في الأماكن المشتركة تساؤلات حول أنظمة الإيقاف الآمن والإشراف البشري والجهة المسؤولة بعد وقوع حادث.
- جودة البيانات وسلاسل التوريد. تنشئ المستشعرات والبطاريات والمشغلات ووحدات معالجة الرسومات تبعيات مركّزة، حتى عندما تكون البرمجيات مفتوحة.
- مخاطر السرديات في أسواق العملات المشفرة. قد تتداول رموز الروبوتات وDePAI بناءً على القصة قبل توفر مؤشرات الأجهزة. والقراءة التعليمية ليست نصيحة استثمارية.
كيف يمكن للمتعلمين استكشاف المفاهيم ذات الصلة على Gate؟
على Gate Learn، ابدأ بـنظرة عامة على DePIN ومقال المقارنة حول الذكاء الاصطناعي الفيزيائي مقابل الذكاء الاصطناعي التوليدي والمتجسّد. إذا كان أحد الأصول ذات الصلة مدرجًا للتداول الفوري، فاستخدم صفحة السوق الرسمية فقط بعد إجراء بحث مستقل. وتوضح مسارات منتجات Gate كيفية عرض الأسواق وتنفيذ الأوامر، لكنها لا توصي بأي رمز للذكاء الاصطناعي الفيزيائي أو الروبوتات.
تعامل مع مخططات الأسعار والحملات الاجتماعية وشعارات «اقتصاد الآلات» باعتبارها عوامل ثانوية. وتظل الأسئلة الأساسية هي: ما الذي يستشعره النظام، وما الإجراءات التي يمكنه تنفيذها، وكيف يجري اختباره، وما الذي يحدث عندما تتغير البيئة؟
الخلاصة
يوفر الذكاء الاصطناعي الفيزيائي (المرتبط ارتباطًا وثيقًا بالذكاء الاصطناعي المتجسّد / الذكاء المتجسّد) للآلات حلقة مغلقة من الإدراك والاستدلال والتنفيذ المادي. وهو يختلف عن تركيز الذكاء الاصطناعي التوليدي على المحتوى وعن الأتمتة الهشة القائمة على البرامج النصية، مع أنه يجمع غالبًا بين أفكار من النهجين. وتضيف نقاشات العملات المشفرة وDePIN طبقات اختيارية تتعلق بالبيانات والحوافز. ويكتسب فهم الحلقة—إلى جانب حدود السلامة والفجوة بين المحاكاة والواقع—أهمية أكبر من حفظ أسماء العلامات التجارية.
الأسئلة الشائعة
ما الذكاء الاصطناعي الفيزيائي؟
الذكاء الاصطناعي الفيزيائي هو ذكاء اصطناعي يمكّن الآلات المستقلة من إدراك العالم المادي والاستدلال بشأنه والتصرف فيه، مثل الروبوتات والمركبات والأنظمة الصناعية، ضمن قيود العالم الحقيقي مثل المكان والتوقيت والسلامة.
هل الذكاء الاصطناعي الفيزيائي هو نفسه الذكاء الاصطناعي المتجسّد؟
هما مترابطان ارتباطًا وثيقًا، وغالبًا ما يُستخدمان بالتبادل. ويركّز الذكاء الاصطناعي المتجسّد عادةً على ذكاء متجذّر في جسم يتفاعل مع العالم، بينما الذكاء الاصطناعي الفيزيائي تسمية أوسع في القطاع لأنظمة الذكاء الاصطناعي التي تتعامل مع الفيزياء والمستشعرات والتنفيذ في العالم الحقيقي.
كيف يختلف الذكاء الاصطناعي الفيزيائي عن الذكاء الاصطناعي التوليدي؟
ينشئ الذكاء الاصطناعي التوليدي المحتوى الرقمي بشكل أساسي، بينما يستشعر الذكاء الاصطناعي الفيزيائي العالم الحقيقي ويتصرف فيه. ويمكن للنماذج التوليدية مساعدة الذكاء الاصطناعي الفيزيائي في اللغة والتخطيط والبيانات الاصطناعية، لكنها لا تحل محل أنظمة التحكم والسلامة.
كيف يعمل الذكاء الاصطناعي الفيزيائي ببساطة؟
تجمع المستشعرات البيانات، وتفسر النماذج المشهد والأهداف، وترسل وحدات التحكم الأوامر إلى المشغلات، ثم تحدّث التغذية الراجعة الدورة التالية. وغالبًا ما تُستخدم المحاكاة للتدريب والاختبار قبل نشر النظام على الأجهزة.
ما أمثلة الذكاء الاصطناعي الفيزيائي؟
تشمل الأمثلة الشائعة روبوتات المستودعات التي تتنقل حول الأشخاص، والأذرع التي تكيّف عمليات الإمساك على الناقل، والمنصات المتنقلة المستقلة، والمنصات البحثية الشبيهة بالبشر. ويمكن أيضًا أن تندرج الكاميرات الذكية وأنظمة المراقبة الصناعية التي تطلق استجابات مادية ضمن هذه المظلة.