AI vật lý (Physical AI) là trí tuệ nhân tạo giúp các hệ thống tự động, chẳng hạn như robot, phương tiện tự hành, drone và máy móc công nghiệp, nhận biết các điều kiện trong thế giới thực, suy luận về không gian và vật lý, đồng thời thực hiện hoặc điều phối các hành động phức tạp trong thế giới vật lý. Các tài liệu giải thích từ NVIDIA, BCG và CSET thuộc Georgetown đều mô tả cùng một sự chuyển dịch: đưa AI vượt ra ngoài màn hình để vận hành các máy móc phải di chuyển an toàn trong môi trường ba chiều.
Physical AI thường được thảo luận cùng với AI hiện thân (embodied AI, còn gọi là trí tuệ hiện thân). Trên thực tế, hai thuật ngữ này có phạm vi giao thoa. AI hiện thân thường nhấn mạnh một tác nhân có cơ thể và học hỏi thông qua tương tác vật lý. Physical AI là thuật ngữ bao quát hơn trong ngành, dành cho các hệ thống xử lý cảm biến, chuyển động, điều khiển và việc thực thi trong thế giới thực, ngay cả khi “cơ thể” đó là một xe nâng, mạng lưới camera hoặc một khu vực sản xuất, thay vì robot hình người. Để so sánh trực tiếp các thuật ngữ, hãy xem Physical AI và AI tạo sinh và AI hiện thân.
Những điểm chính
- Physical AI kết nối khả năng nhận biết, suy luận và tác động để máy móc có thể hoạt động trong thế giới vật lý, đồng thời tuân thủ các ràng buộc về vật lý và an toàn.
- AI hiện thân / trí tuệ hiện thân là thuật ngữ có liên quan chặt chẽ; nhiều nguồn sử dụng hai cụm từ này thay thế cho nhau.
- AI tạo sinh chủ yếu tạo ra nội dung kỹ thuật số, còn Physical AI phải cảm nhận, đưa ra quyết định và di chuyển, thường sử dụng các mô hình tạo sinh như công cụ hỗ trợ chứ không phải toàn bộ hệ thống.
- Việc triển khai thực tế cần có cảm biến, mô hình, mô phỏng, năng lực điện toán biên và các vòng phản hồi đáng tin cậy; chỉ các tuyên bố tiếp thị là chưa đủ.
- Các cuộc thảo luận về tiền mã hóa và DePIN, đôi khi được gọi là DePAI, tập trung vào dữ liệu phân tán, danh tính máy móc và cơ chế khuyến khích, chứ không đồng nghĩa với việc có giá trị đầu tư.
Physical AI (trí tuệ hiện thân) là gì?
Physical AI trang bị cho máy móc khả năng diễn giải dữ liệu cảm biến và phản hồi bằng các hành động vật lý. Các hình thức phổ biến bao gồm robot di động tự động (AMR) trong kho hàng, cánh tay robot trên dây chuyền sản xuất, nền tảng nghiên cứu robot hình người, robotaxi và các không gian thông minh có khả năng giám sát chuyển động rồi kích hoạt phản hồi.
BCG mô tả Physical AI là các hệ thống nhận biết, suy luận và hành động trong môi trường vật lý thông qua robot, máy móc công nghiệp và phần cứng tương tự. Cách mô tả này cho thấy vì sao chatbot chỉ hoạt động bằng ngôn ngữ không được xem là Physical AI nếu đứng riêng lẻ: chúng không khép kín vòng lặp hành động trên động cơ, bánh xe hoặc bộ kẹp.
Nghiên cứu về trí tuệ hiện thân trước đây đặt câu hỏi về cách neo năng lực nhận thức vào trải nghiệm cảm giác, vận động. Ngôn ngữ sản phẩm hiện đại kế thừa ý tưởng đó và kết hợp với các mô hình nền tảng, khả năng nhận biết đa phương thức và mô phỏng quy mô lớn. Người đọc nên xem “Physical AI”, “AI hiện thân” và “Physical AI tạo sinh” là một nhóm các thuật ngữ có liên quan, thay vì ba thị trường không liên quan đến nhau.
Physical AI hoạt động như thế nào?
Hầu hết các hệ thống Physical AI đều vận hành theo một vòng lặp khép kín:
- Nhận biết: Camera, lidar, thiết bị IMU, cảm biến lực/mô-men xoắn, microphone và dữ liệu đo từ máy móc ghi nhận môi trường cũng như trạng thái của chính máy móc.
- Thấu hiểu: Các mô hình ước tính vị trí của vật thể, vật thể nào đang chuyển động, những ràng buộc nào được áp dụng và mục tiêu nào cần được ưu tiên.
- Lập kế hoạch và điều khiển: Bộ lập kế hoạch và bộ điều khiển chuyển mục tiêu thành quỹ đạo, lệnh cho khớp nối hoặc các sơ đồ tác vụ ở cấp độ cao hơn.
- Hành động và thích ứng: Bộ chấp hành thực hiện hành động; cảm biến gửi kết quả phản hồi để hệ thống có thể điều chỉnh sai lệch, tình trạng trượt hoặc chướng ngại vật bất ngờ.
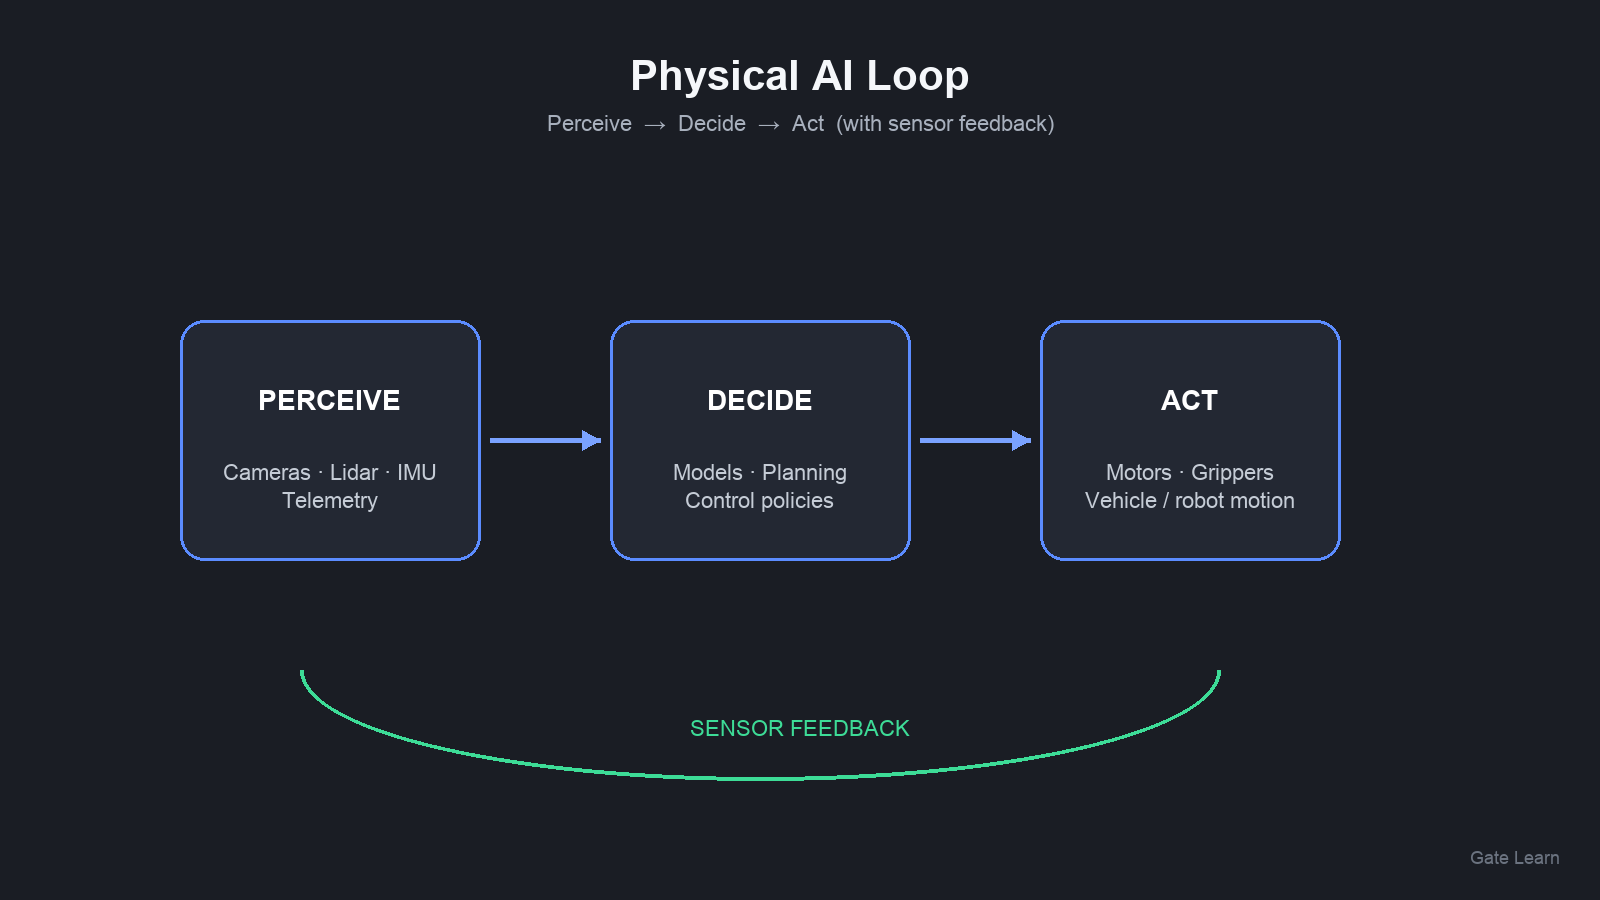 Hình 1. Physical AI khép kín vòng lặp nhận biết → quyết định → hành động với phản hồi cảm biến liên tục.
Do môi trường thực tế thường có nhiễu và không đầy đủ dữ liệu, các đội ngũ thường huấn luyện và xác thực trong môi trường mô phỏng trước khi triển khai trên phần cứng. NVIDIA mô tả một mô hình kết hợp giữa huấn luyện mô hình, mô phỏng dựa trên vật lý và máy tính biên chạy suy luận trên robot. Công cụ của từng nhà cung cấp có thể khác nhau, nhưng mô hình huấn luyện – mô phỏng – triển khai – giám sát mới là yếu tố quan trọng để hiểu quy trình này.
Các tác nhân AI kỹ thuật số chỉ gọi API có thể sử dụng những lớp phần mềm tác nhân, chẳng hạn như các lớp được thảo luận trong thương mại giữa các tác nhân. Physical AI cũng có thể sử dụng các lớp này khi các tác nhân phần mềm điều phối robot, nhưng đồng thời cần khả năng điều khiển theo thời gian thực nghiêm ngặt và các giới hạn an toàn mà các tác nhân kỹ thuật số thường không xử lý.
Những khả năng và ví dụ chính của Physical AI là gì?
Các nhóm khả năng hữu ích bao gồm:
| Khả năng |
Khả năng hỗ trợ |
Ví dụ về ràng buộc vật lý |
| Điều hướng |
Di chuyển trong không gian mà không va chạm |
Chướng ngại vật chuyển động, sai số định vị |
| Thao tác |
Nắm, đặt và lắp ráp |
Ma sát, độ bất định về tư thế của vật thể |
| Nhận biết đa phương thức |
Kết hợp hình ảnh, độ sâu, ngôn ngữ và dữ liệu đo từ xa |
Điều kiện ánh sáng, che khuất, độ trễ cảm biến |
| Lập kế hoạch tác vụ |
Chia mục tiêu thành các hành động theo trình tự |
Khả năng quan sát không đầy đủ |
| Chuyển giao từ mô phỏng sang thực tế |
Huấn luyện với chi phí thấp, triển khai thận trọng |
Khoảng cách giữa môi trường mô phỏng và sàn nhà máy |
Các ví dụ thường được đề cập trong các tài liệu giải thích về ngành bao gồm robot di động tự động trong kho có thể đổi lộ trình để tránh con người, cánh tay robot điều chỉnh lực nắm khi các bộ phận dịch chuyển trên băng chuyền, robot phẫu thuật học các tác vụ vận động tinh và nền tảng robot hình người kết hợp khả năng di chuyển với thao tác. Amazon và nhiều nhà vận hành lớn khác công khai thảo luận về các đội robot có quy mô từ hàng trăm nghìn đến hàng triệu đơn vị. Đây là bằng chứng cho thấy Physical AI trong công nghiệp đã được vận hành, dù robot hình người dành cho người tiêu dùng vẫn đang ở giai đoạn đầu.
Các mạng lưới dữ liệu không gian và dữ liệu phương tiện trong lĩnh vực tiền mã hóa gần với lớp dữ liệu và cảm biến hơn là một bộ não robot hoàn chỉnh. Nội dung của Gate Learn về Hivemapper và hệ sinh thái DePIN ô tô có DIMO cho thấy cách hoạt động thu thập dữ liệu trong thế giới thực có thể được khuyến khích. Điều đó không đồng nghĩa với việc chứng minh một token tương đương với một robot hình người đang hoạt động.
Physical AI khác AI tạo sinh và tự động hóa truyền thống như thế nào?
AI tạo sinh tạo ra văn bản, hình ảnh, âm thanh, mã và các sản phẩm kỹ thuật số khác. Physical AI sử dụng AI để cảm nhận, đưa ra quyết định và hành động trong điều kiện chịu tác động của vật lý. Các mô hình tạo sinh vẫn có thể hỗ trợ Physical AI bằng cách cung cấp giao diện ngôn ngữ, dữ liệu tổng hợp, khả năng hiểu đa phương thức và lập kế hoạch tác vụ ở cấp độ cao. Tuy nhiên, chúng không thay thế hệ thống điều khiển phải đáp ứng các yêu cầu về độ trễ và an toàn.
Tự động hóa công nghiệp truyền thống thường dựa vào các tập lệnh cố định, hàng rào bảo vệ và môi trường được cấu trúc chặt chẽ. Physical AI hướng đến khả năng khái quát hóa cao hơn, có thể xử lý sự thay đổi về tư thế vật thể, ánh sáng hoặc bố cục, nhưng vẫn cần sự nghiêm ngặt trong kỹ thuật. Nhiều nhà máy kết hợp cả hai: các khu vực vận hành theo tập lệnh cho những bước lặp lại và các mô-đun dựa trên học máy cho những tác vụ phụ thuộc nhiều vào khả năng nhận biết.
Bạn có thể xem phần so sánh chuyên sâu hơn tại Physical AI và AI tạo sinh và AI hiện thân.
Vì sao cộng đồng tiền mã hóa và DePIN thảo luận về Physical AI?
Các tường thuật về AI vật lý phi tập trung (DePAI) cho rằng những mạng lưới theo mô hình DePIN có thể cung cấp năng lực cảm biến, kết nối, điện toán hoặc các đội robot thông qua cơ chế khuyến khích bằng token và quyền sở hữu chung. Các nghiên cứu trong ngành thường nhấn mạnh việc thu thập dữ liệu là cơ hội DePAI gần với thực tế nhất trong thời gian tới: những bộ dữ liệu thế giới thực độc đáo giúp huấn luyện các tác nhân phải hoạt động bên ngoài màn hình.
Các hướng tiếp cận khác trong lĩnh vực tiền mã hóa bao gồm danh tính máy móc, ví dành cho máy móc, các khái niệm về bằng chứng công việc vật lý và hạ tầng thanh toán cho tác nhân. Đây là những phần mở rộng tùy chọn của định nghĩa cốt lõi. Ticker của một token không chứng minh rằng đã tồn tại một vòng lặp nhận biết – hành động khép kín. Việc đánh giá nên bắt đầu từ cảm biến, hoạt động triển khai, tài liệu an toàn và mức độ sử dụng có thể xác minh, thay vì chỉ dựa vào hình ảnh trong lộ trình.
Người đọc cần biết những rủi ro và giới hạn nào của Physical AI?
Physical AI phải đối mặt với những giới hạn mang tính cấu trúc mà các bản demo chatbot tạo sinh thường che giấu:
- Hiểu không gian ba chiều rất khó. Các mô hình dự đoán token hoặc pixel tiếp theo không tự động hiểu hình học ba chiều ổn định, vật lý tiếp xúc hoặc thao tác trong thời gian dài.
- Khoảng cách từ mô phỏng đến thực tế. Các chính sách hoạt động tốt trong mô phỏng có thể thất bại khi ma sát, ánh sáng hoặc độ trễ thay đổi.
- An toàn và trách nhiệm pháp lý. Hành động tự động trong không gian chung đặt ra câu hỏi về cơ chế an toàn dự phòng, sự giám sát của con người và bên chịu trách nhiệm sau một sự cố.
- Chất lượng dữ liệu và chuỗi cung ứng. Cảm biến, pin, bộ chấp hành và GPU tạo ra các điểm phụ thuộc tập trung, ngay cả khi phần mềm được mở.
- Rủi ro từ tường thuật trên thị trường tiền mã hóa. Token robot và DePAI có thể được giao dịch dựa trên câu chuyện trước khi xuất hiện các chỉ số phần cứng. Nội dung giáo dục không phải là lời khuyên đầu tư.
Người học có thể tìm hiểu các khái niệm liên quan trên Gate như thế nào?
Trên Gate Learn, hãy bắt đầu với tổng quan về DePIN và bài viết so sánh Physical AI với AI tạo sinh và AI hiện thân. Nếu một tài sản liên quan được niêm yết để giao dịch giao ngay, chỉ sử dụng trang thị trường chính thức sau khi đã tự nghiên cứu độc lập. Các hướng dẫn sản phẩm của Gate giải thích cách xem thị trường và đặt lệnh, chứ không khuyến nghị bất kỳ token Physical AI hoặc robot nào.
Hãy xem biểu đồ giá, chiến dịch trên mạng xã hội và các khẩu hiệu về “nền kinh tế máy móc” là thông tin thứ cấp. Những câu hỏi cốt lõi vẫn là: hệ thống sử dụng giác quan nào, có thể thực hiện những hành động nào, được kiểm thử ra sao và điều gì sẽ xảy ra khi môi trường thay đổi.
Tóm tắt
Physical AI, có liên quan chặt chẽ với AI hiện thân / trí tuệ hiện thân, cung cấp cho máy móc một vòng lặp khép kín gồm nhận biết, suy luận và hành động vật lý. Công nghệ này khác với trọng tâm tạo nội dung của AI tạo sinh và hoạt động tự động hóa theo tập lệnh cứng nhắc, đồng thời thường kết hợp ý tưởng từ cả hai. Các cuộc thảo luận về tiền mã hóa và DePIN bổ sung những lớp tùy chọn liên quan đến dữ liệu và cơ chế khuyến khích. Việc hiểu vòng lặp này cùng các giới hạn về an toàn và chuyển giao từ mô phỏng sang thực tế quan trọng hơn việc ghi nhớ tên thương hiệu.
Câu hỏi thường gặp
Physical AI là gì?
Physical AI là AI giúp các máy móc tự động nhận biết, suy luận và hành động trong thế giới vật lý, chẳng hạn như robot, phương tiện và hệ thống công nghiệp, đồng thời tuân thủ các ràng buộc trong thế giới thực như không gian, thời gian và an toàn.
Physical AI có giống AI hiện thân không?
Hai khái niệm này có liên quan chặt chẽ và thường được sử dụng thay thế cho nhau. AI hiện thân thường nhấn mạnh trí tuệ được hình thành thông qua một cơ thể tương tác với thế giới, còn Physical AI là thuật ngữ rộng hơn trong ngành dành cho các hệ thống AI xử lý vật lý, cảm biến và việc thực thi trong thế giới thực.
Physical AI khác AI tạo sinh như thế nào?
AI tạo sinh chủ yếu tạo ra nội dung kỹ thuật số. Physical AI cảm nhận và hành động trong thế giới thực. Các mô hình tạo sinh có thể hỗ trợ Physical AI về ngôn ngữ, lập kế hoạch hoặc dữ liệu tổng hợp, nhưng không thay thế các hệ thống điều khiển và an toàn.
Physical AI hoạt động như thế nào nếu giải thích đơn giản?
Cảm biến thu thập dữ liệu, các mô hình diễn giải bối cảnh và mục tiêu, bộ điều khiển gửi lệnh đến bộ chấp hành, còn phản hồi cập nhật cho chu kỳ tiếp theo. Mô phỏng thường được sử dụng để huấn luyện và kiểm thử trước khi triển khai trên phần cứng.
Ví dụ về Physical AI là gì?
Các ví dụ phổ biến gồm robot trong kho có thể điều hướng quanh con người, cánh tay robot điều chỉnh thao tác nắm trên băng chuyền, nền tảng di động tự động và robot hình người phục vụ nghiên cứu. Camera thông minh và hệ thống giám sát công nghiệp có thể kích hoạt phản hồi vật lý cũng thuộc nhóm này.