Physical AI — это искусственный интеллект, который помогает автономным системам, таким как роботы, беспилотные автомобили, дроны и промышленные машины, воспринимать условия реального мира, анализировать пространство и физику, а также выполнять или координировать сложные действия в физической среде. Отраслевые обзоры NVIDIA, BCG и CSET при Джорджтаунском университете описывают один и тот же сдвиг: ИИ выходит за пределы экранов и внедряется в машины, которым необходимо безопасно перемещаться в трёхмерной среде.
Physical AI часто рассматривают вместе с embodied AI, который также называют воплощённым интеллектом. На практике эти термины частично пересекаются. Embodied AI обычно делает акцент на агенте с телом, который обучается через физическое взаимодействие. Physical AI — более широкое отраслевое понятие для систем, работающих с датчиками, движением, управлением и выполнением задач в реальном мире. При этом «телом» может быть не только гуманоид, но и погрузчик, сеть камер или производственная ячейка. Сравнение этих терминов приведено в статье Physical AI vs Generative AI vs Embodied AI.
Основные выводы
- Physical AI объединяет восприятие, анализ и управление, чтобы машины могли действовать в физическом мире с учётом законов физики и требований безопасности.
- Embodied AI и embodied intelligence — близкие термины. Многие источники используют их как взаимозаменяемые.
- Генеративный ИИ в основном создаёт цифровой контент, а Physical AI должен воспринимать окружающую среду, принимать решения и двигаться. Генеративные модели часто выступают вспомогательным компонентом, а не всей системой.
- Для реального внедрения необходимы датчики, модели, симуляция, периферийные вычисления и надёжные контуры обратной связи. Одних маркетинговых заявлений недостаточно.
- В обсуждениях криптовалют и DePIN, иногда называемого DePAI, основное внимание уделяется распределённым данным, идентификации машин и стимулам, а не автоматически подтверждённой инвестиционной привлекательности.
Что такое Physical AI, или воплощённый интеллект?
Physical AI позволяет машинам интерпретировать сенсорные данные и реагировать на них физическими действиями. К типичным примерам относятся автономные мобильные роботы (AMR) на складах, роботизированные манипуляторы на производственных линиях, исследовательские гуманоидные платформы, роботакси и интеллектуальные пространства, которые отслеживают движение и запускают ответные действия.
BCG определяет Physical AI как системы, которые воспринимают окружающую среду, анализируют её и действуют в физическом пространстве с помощью роботов, промышленных машин и аналогичного оборудования. Такое определение объясняет, почему чат-боты, работающие только с языком, сами по себе не относятся к Physical AI: они не замыкают контур управления двигателями, колёсами или захватами.
Исторически исследования воплощённого интеллекта изучали, как когнитивные способности формируются на основе сенсомоторного опыта. Современная продуктовая терминология объединяет эту идею с базовыми моделями, мультимодальным восприятием и масштабной симуляцией. Термины «Physical AI», «embodied AI» и «generative physical AI» следует рассматривать как обозначения близких направлений, а не как названия трёх несвязанных рынков.
Как работает Physical AI?
Большинство систем Physical AI работают по замкнутому контуру:
- Восприятие — камеры, лидары, IMU-модули, датчики силы и крутящего момента, микрофоны и телеметрия машины собирают данные об окружающей среде и состоянии самой машины.
- Понимание — модели определяют расположение объектов, направление движения, применимые ограничения и приоритетные цели.
- Планирование и управление — планировщики и контроллеры преобразуют цели в траектории, команды для приводов или графы задач более высокого уровня.
- Действие и адаптация — приводы выполняют команды, а датчики передают результаты обратно, чтобы система могла компенсировать отклонения, проскальзывание и появление неожиданных препятствий.
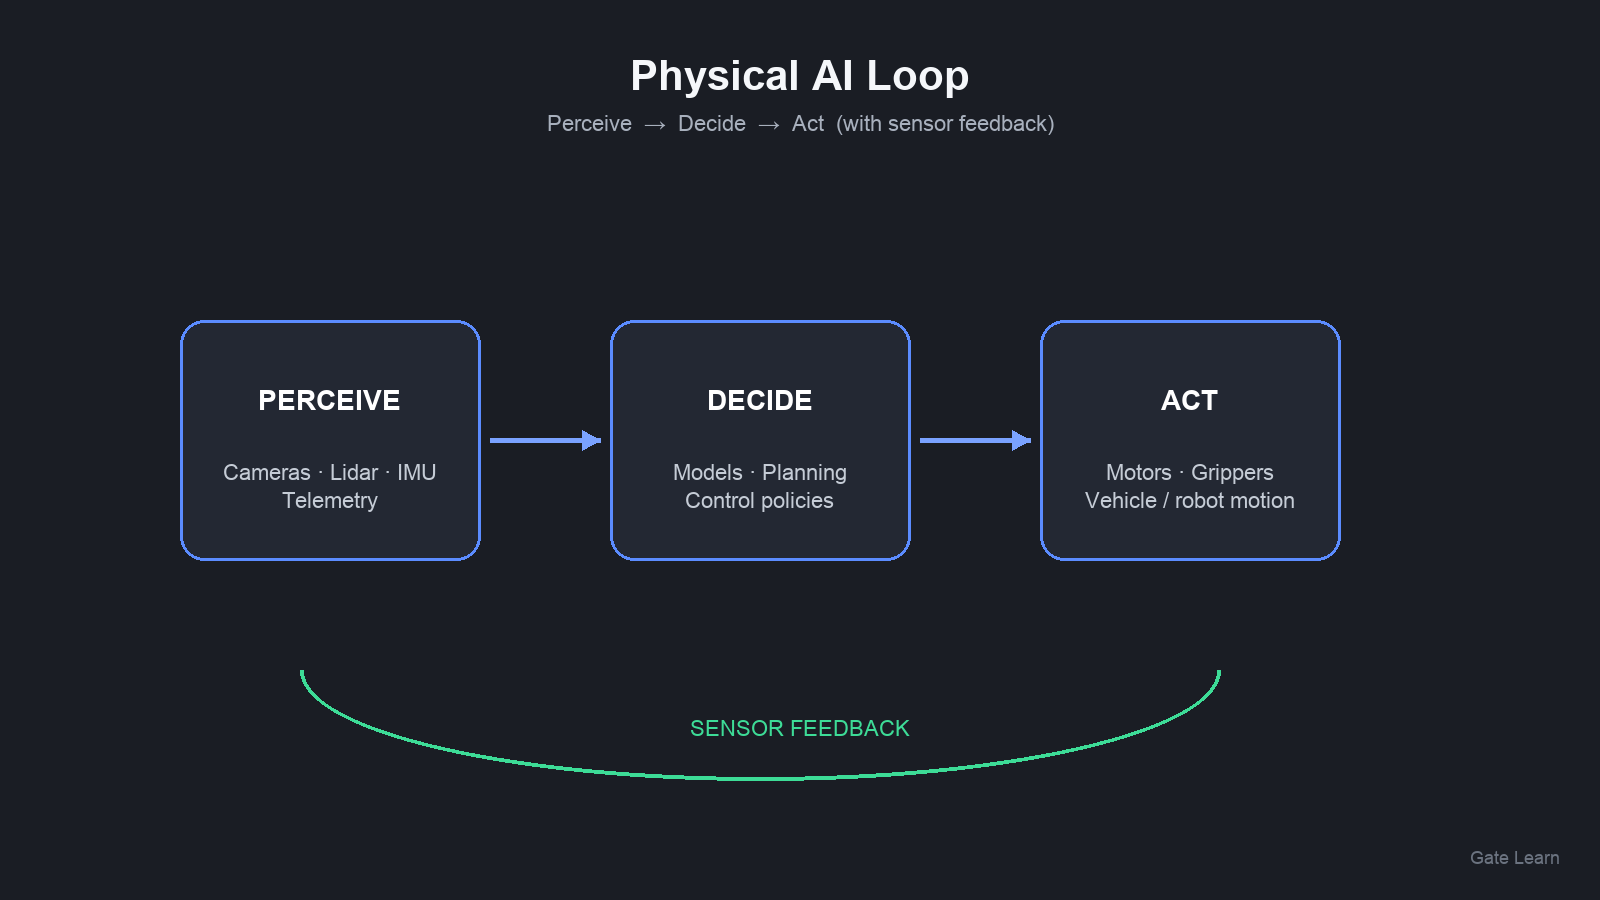
Рисунок 1. Physical AI замыкает контур «восприятие → решение → действие» с постоянной обратной связью от датчиков.
Реальная среда зашумлена, а данные о ней неполны. Поэтому команды часто обучают и проверяют в симуляции, прежде чем запускать их на оборудовании. NVIDIA описывает подход, который объединяет обучение моделей, физически корректную симуляцию и периферийные компьютеры, выполняющие вывод непосредственно на роботе. Инструменты разных поставщиков отличаются, но для понимания процесса важен сам принцип: обучение, симуляция, внедрение и мониторинг.
Цифровые ИИ-агенты, которые только вызывают API, могут использовать программные агентные уровни, подобные описанным в статье коммерция между агентами. Physical AI также может применять такие уровни, когда программные агенты координируют работу роботов. Однако ему дополнительно необходимы управление в режиме жёсткого реального времени и ограничения безопасности, которые цифровые агенты обычно не учитывают.
Каковы ключевые возможности и примеры Physical AI?
Основные категории возможностей включают:
| Возможность |
Что она обеспечивает |
Пример физического ограничения |
| Навигация |
Перемещение в пространстве без столкновений |
Динамические препятствия, ошибки локализации |
| Манипуляции |
Захват, перемещение и сборка объектов |
Трение, неопределённость положения объекта |
| Мультимодальное восприятие |
Объединение данных о зрении, глубине, языке и телеметрии |
Освещение, перекрытие объектов, задержка датчиков |
| Планирование задач |
Разбиение целей на последовательность действий |
Частичная наблюдаемость |
| Перенос из симуляции в реальный мир |
Недорогое обучение и осторожное внедрение |
Разрыв между симуляцией и производственным цехом |
В отраслевых обзорах часто приводятся такие примеры: складские AMR, которые меняют маршрут, объезжая людей; манипуляторы, корректирующие усилие захвата по мере смещения деталей на конвейере; хирургические роботы, осваивающие точные моторные задачи; и гуманоидные платформы, объединяющие ходьбу с манипуляциями. Amazon и другие крупные операторы публично сообщают о роботизированных парках численностью от сотен тысяч до миллионов устройств. Это показывает, что Physical AI уже используется в промышленности, хотя потребительские гуманоидные роботы пока находятся на раннем этапе развития.
Криптовалютные сети пространственных и автомобильных данных относятся скорее к уровням данных и сенсорики, чем к готовому мозгу робота. В материалах Gate Learn о Hivemapper и более широкой экосистеме автомобильного DePIN, включающей DIMO показано, как можно стимулировать сбор данных из реального мира. Это не означает, что токен представляет собой работающего гуманоидного робота.
Чем Physical AI отличается от генеративного ИИ и традиционной автоматизации?
Генеративный ИИ создаёт тексты, изображения, аудио, код и другие цифровые объекты. Physical AI использует ИИ для восприятия, принятия решений и действий с учётом законов физики. Генеративные модели также могут помогать Physical AI: они поддерживают языковые интерфейсы, создание синтетических данных, мультимодальное понимание и планирование задач высокого уровня. Однако они не заменяют контур управления, который должен учитывать задержки и требования безопасности.
Традиционная промышленная автоматизация часто опирается на фиксированные сценарии, защитные ограждения и строго структурированные среды. Physical AI стремится к большей обобщаемости и должно справляться с различиями в положении объектов, освещении и конфигурации пространства, сохраняя при этом инженерную строгость. Многие предприятия используют оба подхода: сценарии для повторяющихся операций и обучаемые модули для задач, связанных с интенсивным восприятием.
Более подробное сравнение приведено в статье Physical AI vs Generative AI vs Embodied AI.
Почему криптовалютные и DePIN-сообщества обсуждают Physical AI?
Сторонники концепции децентрализованного Physical AI (DePAI) считают, что сети в стиле DePIN могут обеспечивать сенсорику, подключение, вычислительные ресурсы или парки роботов с помощью токенизированных стимулов и совместного владения. В отраслевых исследованиях сбор данных часто называют наиболее близкой по срокам возможностью DePAI: уникальные наборы данных из реального мира помогают обучать агентов, которым необходимо работать за пределами экранов.
Другие направления в криптовалютной сфере включают идентификацию машин, кошельки для машин, концепции доказательства физической работы и платёжную инфраструктуру для агентов. Эти идеи являются дополнительными расширениями основного определения. Тикер токена не подтверждает наличие замкнутого контура восприятия и действия. Оценку следует начинать с анализа датчиков, внедрений, документации по безопасности и подтверждённых вариантов использования, а не с одних только изображений из дорожной карты.
О каких рисках и ограничениях Physical AI следует знать?
Physical AI сталкивается со структурными ограничениями, которые не видны в демонстрациях генеративных чат-ботов:
- Понимание трёхмерного пространства представляет сложность. Модели, прогнозирующие следующие токены или пиксели, не начинают автоматически понимать устойчивую трёхмерную геометрию, физику контакта или манипуляции в течение длительного периода.
- Разрыв между симуляцией и реальным миром. Политики управления, работающие в симуляции, могут давать сбой при изменении трения, освещения или задержки.
- Безопасность и ответственность. Автономные действия в общих пространствах поднимают вопросы отказоустойчивости, контроля со стороны человека и ответственности за последствия инцидента.
- Качество данных и цепочки поставок. Датчики, аккумуляторы, приводы и GPU создают зависимость от ограниченного числа поставщиков, даже если программное обеспечение открыто.
- Нарративные риски на криптовалютных рынках. Токены, связанные с робототехникой и DePAI, могут торговаться на основе истории проекта ещё до появления показателей оборудования. Образовательные материалы не являются инвестиционной рекомендацией.
Как изучать связанные концепции на Gate?
В Gate Learn начните с обзора DePIN и статьи, сравнивающей Physical AI с генеративным и embodied AI. Если связанный актив доступен для спотовой торговли, переходите на официальную страницу рынка только после самостоятельного исследования. Страницы продуктов Gate объясняют, как просматривать рынки и размещать ордера, но не рекомендуют какие-либо токены Physical AI или робототехники.
Рассматривайте графики цен, кампании в социальных сетях и лозунги о «машинной экономике» как второстепенные источники информации. Основные вопросы остаются неизменными: какие данные воспринимает система, какие действия она может выполнять, как её тестируют и что происходит при изменении условий среды.
Краткое содержание
Physical AI, тесно связанный с embodied AI и embodied intelligence, создаёт для машин замкнутый контур восприятия, анализа и физических действий. Он отличается от генеративного ИИ, ориентированного на создание контента, и от негибкой автоматизации на основе сценариев, хотя при этом часто объединяет идеи обоих подходов. Криптовалютные и DePIN-концепции добавляют дополнительные уровни, связанные с данными и стимулами. Важно понимать сам контур, а также его ограничения, связанные с безопасностью и переносом из симуляции в реальный мир, а не просто запоминать названия проектов.
Часто задаваемые вопросы
Что такое Physical AI?
Physical AI — это ИИ, который позволяет автономным машинам, например роботам, транспортным средствам и промышленным системам, воспринимать окружающую среду, анализировать её и действовать в физическом мире с учётом реальных ограничений, таких как пространство, время и безопасность.
Physical AI — это то же самое, что embodied AI?
Это близкие термины, которые часто используют как взаимозаменяемые. Embodied AI обычно делает акцент на интеллекте, основанном на взаимодействии тела с окружающим миром. Physical AI — более широкое отраслевое понятие для ИИ-систем, работающих с физикой, датчиками и выполнением задач в реальном мире.
Чем Physical AI отличается от генеративного ИИ?
Генеративный ИИ в основном создаёт цифровой контент. Physical AI воспринимает окружающую среду и действует в реальном мире. Генеративные модели могут помогать Physical AI в работе с языком, планировании или создании синтетических данных, но не заменяют системы управления и безопасности.
Как работает Physical AI, если объяснять простыми словами?
Датчики собирают данные, модели интерпретируют сцену и цели, контроллеры отправляют команды приводам, а обратная связь обновляет следующий цикл. Перед внедрением на оборудование для обучения и тестирования часто используют симуляцию.
Каковы примеры Physical AI?
К распространённым примерам относятся складские роботы, которые объезжают людей, манипуляторы, адаптирующие захват деталей на конвейере, автономные мобильные платформы и исследовательские гуманоидные роботы. В эту категорию также могут входить интеллектуальные камеры и промышленные системы мониторинга, которые запускают физические ответные действия.