Physical AI(具身智能)是帮助机器人、自动驾驶车辆、无人机与工业设备等在物理世界中感知环境、理解空间与物理约束,并执行或编排复杂动作的人工智能。NVIDIA、BCG 与乔治城大学 CSET 等公开材料指向同一转向:让 AI 离开屏幕,进入必须在三维环境中安全运行的机器。
Physical AI 常与 embodied AI(亦称 embodied intelligence / 具身智能)一起出现,实际用语高度重叠。embodied AI 更强调智能体拥有身体,并在物理交互中学习;Physical AI 则是更宽的产业伞形概念,覆盖传感器、运动、控制与真实世界执行——即使“身体”是叉车、摄像网络或产线单元,而不一定是人形机器人。术语对照见 Physical AI vs 生成式 AI vs Embodied AI。
核心要点
- Physical AI 把感知、推理与执行连成闭环,让机器在物理与安全约束下行动。
- embodied AI / 具身智能是近义说法,许多来源互换使用。
- 生成式 AI 主要产出数字内容;Physical AI 必须感知、决策并运动——生成式模型多为助手,而非整栈。
- 真实部署需要传感器、模型、仿真、边缘算力与可靠反馈;仅有营销主张不够。
- 加密与 DePIN 讨论(有时称 DePAI)侧重分布式数据、机器身份与激励,不等于自动具备投资价值。
什么是 Physical AI(具身智能)?
Physical AI 使机器能够解释传感输入并以物理动作回应。常见形态包括仓储中的自主移动机器人(AMR)、产线机械臂、人形研究平台、Robotaxi,以及监测运动并触发响应的智慧空间。
BCG 将 Physical AI 描述为通过机器人、工业机器等在物理环境中感知、推理并行动的系统。该界定说明:仅做语言输出的聊天机器人本身不是 Physical AI,因为它们并未在电机、轮毂或夹爪上闭合动作环。
具身智能研究长期追问:认知如何扎根于感觉—运动经验。当代产品话术借用这一思路,并与基础模型、多模态感知与大规模仿真结合。宜把 “Physical AI”“embodied AI”“generative physical AI” 视为同一族标签,而不是三个互不相关的市场。
Physical AI 如何运作?
多数 Physical AI 系统遵循闭环:
- 感知 — 相机、激光雷达、IMU、力/力矩传感器、麦克风与机器遥测采集环境与自身状态。
- 理解 — 模型估计物体位置、运动、约束与目标。
- 规划与控制 — 规划器与控制器把目标转成轨迹、关节指令或更高层任务图。
- 执行与适应 — 执行器动作;传感器回传结果,用于纠正漂移、打滑或突发障碍。
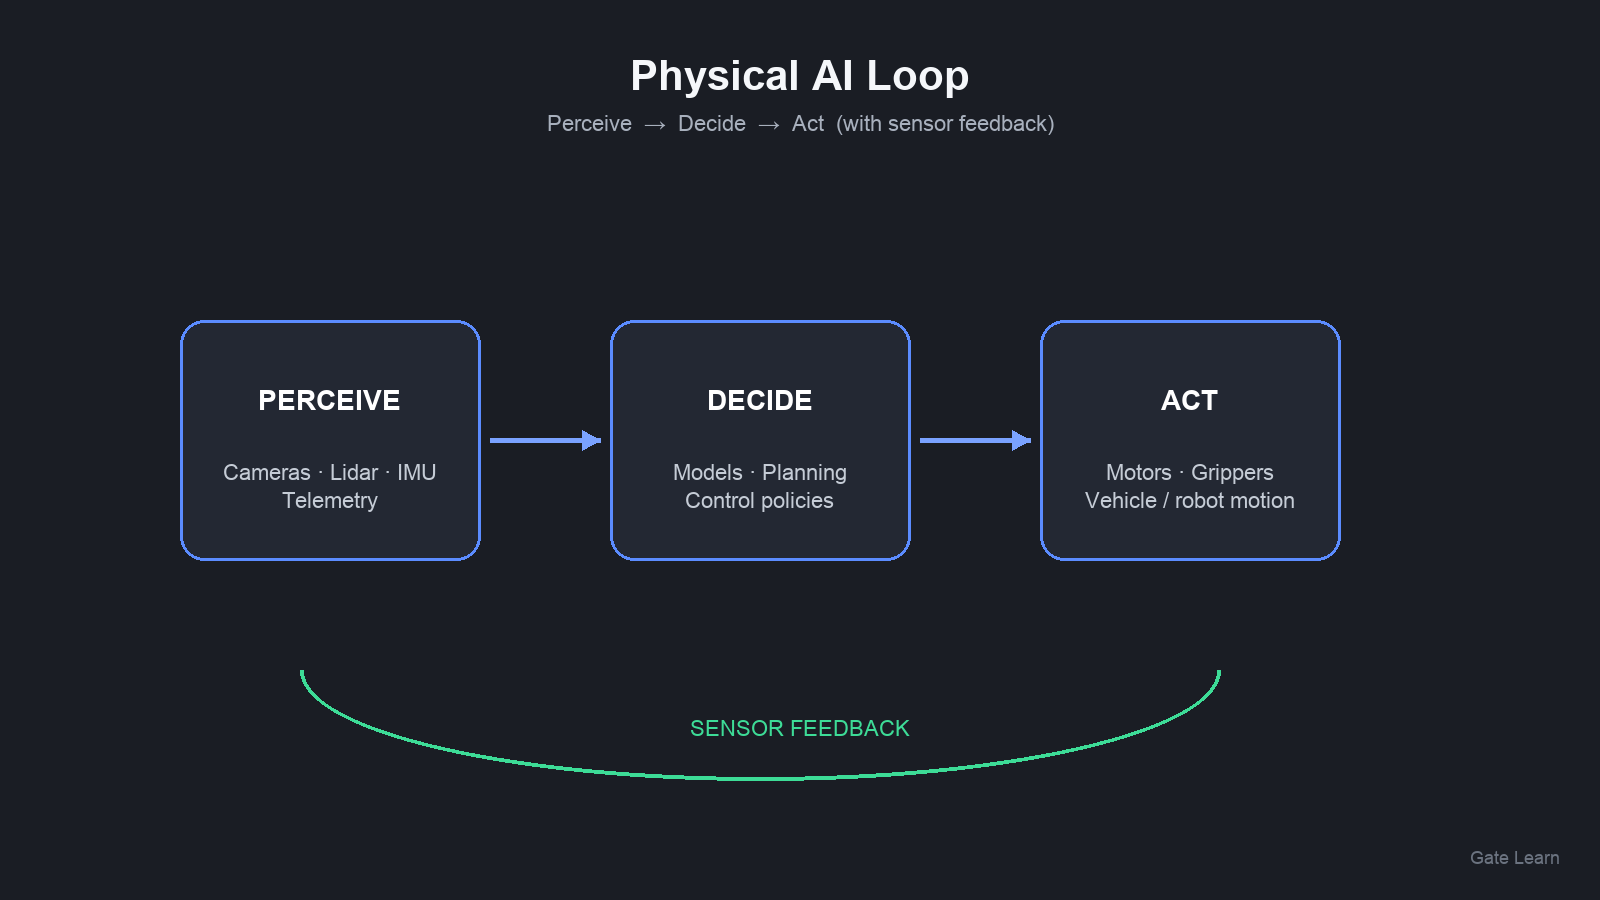 图 1. Physical AI 通过持续传感反馈闭合「感知 → 决策 → 执行」闭环。
真实环境噪声大、信息不完整,团队常先在仿真中训练与验证,再部署到硬件。NVIDIA 描述的模式是:模型训练、物理仿真,以及在机器人端运行推理的边缘计算。具体工具因厂商而异;理解「训练—仿真—部署—监控」这一结构更重要。
仅调用 API 的数字 AI Agent,可使用 Gate Learn 在 Agent-to-Agent Commerce 中讨论的软件协作层。当软件 Agent 编排机器人时,Physical AI 仍可能用到这些层,但还必须具备数字 Agent 通常忽略的硬实时控制与安全边界。
Physical AI 有哪些关键能力与典型例子?
常见能力分层如下:
| 能力 | 能做什么 | 典型物理约束 |
|---|---|---|
| 导航 | 在空间中移动并避免碰撞 | 动态障碍、定位误差 |
| 操作 | 抓取、放置、装配 | 摩擦、物体位姿不确定 |
| 多模态感知 | 融合视觉、深度、语言与遥测 | 光照、遮挡、传感延迟 |
| 任务规划 | 把目标拆成有序动作 | 部分可观测 |
| 仿真到现实迁移 | 低成本训练、谨慎部署 | 仿真与产线域差距 |
行业说明中常见的例子包括:在人群中改道的仓储 AMR、随传送带零件调整抓取力的机械臂、学习精细动作的手术机器人,以及结合行走与操作的人形平台。亚马逊等大型运营商公开讨论以数十万至百万计的机器人机队——说明工业场景的 Physical AI 已在运行,而消费级人形机器人仍偏早期。
加密领域的空间与车辆数据网络,更接近 数据与传感层,而非完整的机器人“大脑”。Gate Learn 对 Hivemapper 以及涵盖 DIMO 的 汽车 DePIN 的介绍,说明真实世界数据采集可以被激励;这并不等于代币本身等于一台可工作的人形机器人。
Physical AI 与生成式 AI、传统自动化有何不同?
生成式 AI 产出文本、图像、音频、代码等数字内容。Physical AI 用 AI 在物理约束下感知、决策并行动。生成式模型仍可协助 Physical AI:语言接口、合成数据、多模态理解与高层任务规划。它们不能替代必须满足时延与安全要求的控制栈。
传统工业自动化常依赖固定脚本、围栏与高度结构化环境。Physical AI 追求更强的泛化——处理物体位姿、光照或布局变化——同时仍需工程严谨性。许多工厂会混合两者:可重复步骤用脚本单元,感知密集任务用学习模块。
更细对照见 Physical AI vs 生成式 AI vs Embodied AI。
为什么加密与 DePIN 社区会讨论 Physical AI?
去中心化 Physical AI(DePAI)叙事认为,DePIN 类网络可用代币激励与共享所有权,供给传感、连接、算力或机器人机队。产业研究常把 数据采集 视为近期最接近的 DePAI 机会:独特的真实世界数据集,有助于训练必须离开屏幕运行的智能体。
其他加密角度包括机器身份、机器钱包、物理工作量证明概念与 Agent 支付轨。这些是核心定义的可选延伸。代币代码不能证明感知—行动闭环已经存在。评估应从传感器、部署、安全文档与可验证使用出发,而不是只看路线图美术。
了解 Physical AI 前要知道哪些风险与局限?
Physical AI 面临生成式聊天演示难以暴露的结构限制:
- 三维理解很难。 预测下一词元或像素的模型,不会自动理解稳定三维几何、接触物理或长程操作。
- 仿真到现实落差。 在仿真中有效的策略,可能在摩擦、光照或时延变化时失败。
- 安全与责任。 在共享空间中的自主行动,涉及失效保护、人工监督与事故责任归属。
- 数据质量与供应链。 传感器、电池、执行器与 GPU 形成集中依赖,即便软件开源。
- 加密市场叙事风险。 机器人与 DePAI 代币可能在硬件指标出现前先交易故事。教育阅读不是投资建议。
如何在 Gate 上关联了解相关概念?
在 Gate Learn,可从 DePIN 概览 与 Physical AI 对比文开始。若相关资产已上线现货,应在独立研究后再使用官方交易页。Gate 产品路径说明如何查看市场与下单,并不推荐任何 Physical AI 或机器人代币。
把价格图、社媒活动与“机器经济”口号放在次要位置。首要问题仍是:系统用什么传感、能执行什么动作、如何测试,以及环境变化时什么会失效。
总结
Physical AI(与 embodied AI / 具身智能密切相关)给机器一条感知、推理与物理行动的闭环。它不同于生成式 AI 的内容导向,也不同于脆弱的脚本自动化,却常吸收两者思路。加密与 DePIN 讨论在数据与激励层提供可选延伸。理解闭环及其安全与仿真落差,比背品牌名更重要。
FAQ
什么是 Physical AI?
Physical AI 是使自主机器在物理世界中感知、推理并行动的人工智能,例如机器人、车辆与工业系统,并受空间、时延与安全等真实约束。
Physical AI 和 embodied AI 是一回事吗?
两者高度相关,常互换使用。embodied AI 通常强调扎根于可与世界交互的身体;Physical AI 是更宽的产业标签,覆盖处理物理、传感器与真实执行的 AI 系统。
Physical AI 与生成式 AI 有何不同?
生成式 AI 主要创建数字内容。Physical AI 在真实世界中感知并行动。生成式模型可协助语言、规划或合成数据,但不能替代控制与安全系统。
Physical AI 如何用一句话说清运作方式?
传感器采集数据,模型理解场景与目标,控制器向执行器发令,反馈更新下一轮循环;常先在仿真中训练与测试,再部署到硬件。
Physical AI 有哪些例子?
常见例子包括在人群中导航的仓储机器人、在传送带上调整抓取的机械臂、自主移动平台与研究型人形机器人。触发物理响应的工业监控与智能摄像系统也可纳入这一伞形概念。
* 投资有风险,入市须谨慎。本文不作为 Gate 提供的投资理财建议或其他任何类型的建议。
* 在未提及 Gate 的情况下,复制、传播或抄袭本文将违反《版权法》,Gate 有权追究其法律责任。
分享
目录


相关文章
GateClaw 与 AI Skills:Web3 AI Agent 的能力体系解析
GateClaw 的核心功能:Web3 AI Agent 工作站能力解析
一文盘点 Top 10 AI Agents
什么是 TAO?Bittensor 代币经济学、供应模型与激励机制详解
解读 Vana 的野心:实现数据货币化,构建由用户主导的 AI 开发生态