Для читачів, які обирають за завданням, ключове питання не в тому, «який бік сильніший», а в тому, що завдає більшої шкоди в разі збою: переконлива нісенітниця чи дрейф динаміки. У розділах нижче порівнюються модель світу і LLM за цілями прогнозування, даними й оцінюванням, відповідними завданнями, правилами поєднання та типовими хибними уявленнями. Межі можливостей розглянуто поруч із надінтелектом (ASI), а межі розгортання — поруч із приватним ШІ.
Ключові висновки
- Моделі світу оптимізують прогнозування наступного стану або прихованої динаміки з урахуванням дій; LLM оптимізують наступний токен і структуру тексту.
- Обирайте моделі світу для планування та керування у фізичному середовищі, а LLM — для написання текстів, Q&A з доповненим пошуком і виклику інструментів.
- Якщо для завдання потрібні і мовний інтерфейс, і динаміка середовища, яку можна розгортати, поєднуйте ці моделі, а не розглядайте їх як взаємозамінні.
- Режими відмов відрізняються: LLM часто помиляються через мовні галюцинації, а моделі світу — через дрейф динаміки та імітацію фізики.
Що таке модель світу?
Модель світу — це навчена система динаміки: маючи поточний стан (або спостереження) і можливу дію, вона прогнозує, як зміниться середовище, щоб агент міг випробувати дії уявно перед плануванням. Найчіткіший критерій вибору — прогнозування з урахуванням дій, а не вільне спілкування в чаті.
На відміну від систем, що створюють лише текст або зображення, стек, орієнтований на моделі світу, інтегрує прогнози в цикли планування, керування або навчання через уявне моделювання. Поширені підходи включають RL на основі моделі, наприклад Dreamer, генеративне інтерактивне моделювання та прогнозування представлень у стилі JEPA; їхні цілі відрізняються, тому назви брендів не є взаємозамінними.
Що таке велика мовна модель?
Велика мовна модель (LLM) — це генеративна модель, навчена на великих текстових корпусах, основною ціллю якої є прогнозування наступного токена. LLM добре виконує завдання з розуміння мови, узагальнення, перекладу, допомоги з програмуванням і багатокрокової оркестрації тексту за допомогою промптів та інтерфейсів інструментів.
LLM може описати фізичний світ або написати послідовність дій для ситуації «що станеться, якщо штовхнути чашку», але опис не є динамікою середовища, яку можна розгортати й оцінювати. Без інтерфейсу «дія–стан» і перевірок у замкненому циклі використання LLM як контролера або фізичного рушія є помилкою вибору, а не проблемою «надто малої моделі».
Чим відрізняються цілі прогнозування?
Головна відмінність полягає в об’єкті прогнозування: модель світу прогнозує наступний стан або приховану динаміку після дії, тоді як LLM прогнозує наступний токен і структуру тексту. Обидві моделі «прогнозують», але не мають спільного критерію успіху.
| Характеристика |
Модель світу |
LLM |
| Ціль прогнозування |
Наступний стан / прихована динаміка, часто з урахуванням дій |
Наступний токен / текст і дотримання інструкцій |
| Зв’язок із дією |
Прогнозування з урахуванням дій є ключовим критерієм |
Зазвичай не моделює фізичний цикл керування |
| Форма результату |
Стани, представлення, траєкторії або інтерактивні спостереження |
Текст, код, аргументи викликів інструментів |
| Критерії успіху |
Перевірювані наслідки, можливість планування, відстежувана похибка |
Семантична правильність, придатний формат, перевірювані посилання |
| Типовий збій |
Дрейф динаміки, імітація фізики |
Мовні галюцинації, вигадані посилання |
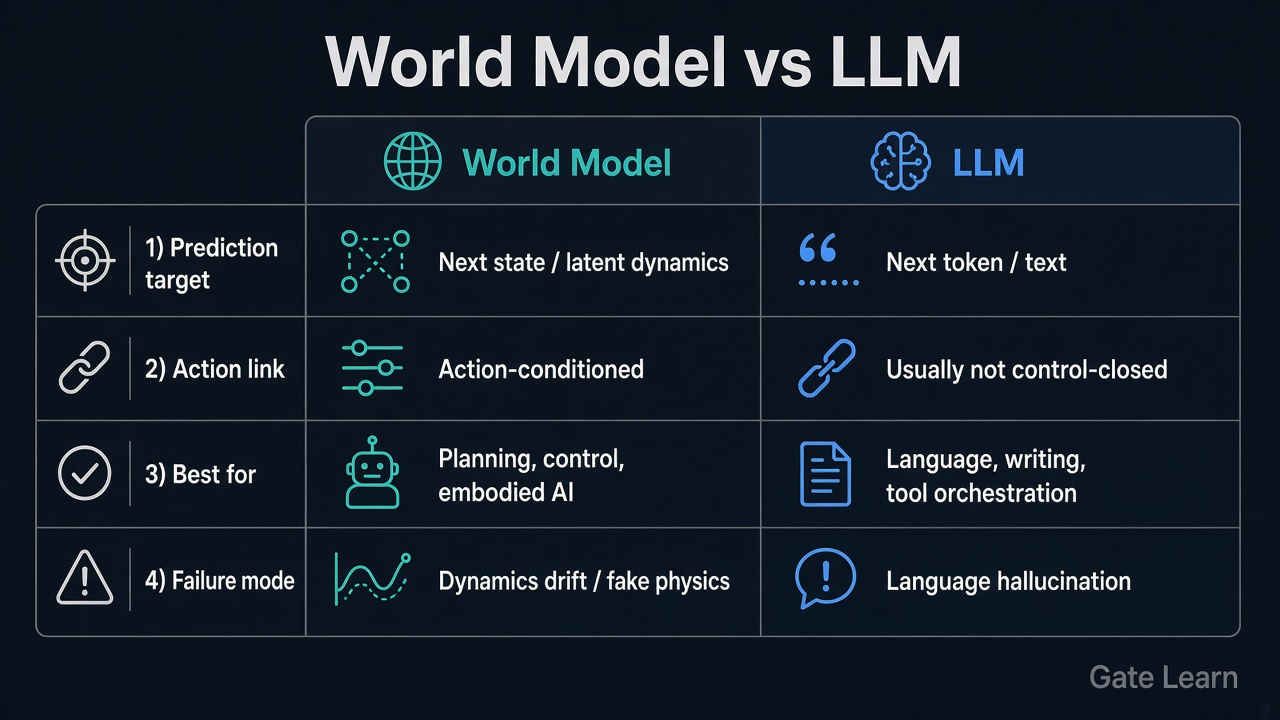
Рисунок 1. Порівняння моделей світу та LLM за чотирма параметрами: ціль прогнозування, зв’язок із дією, найвідповідніші завдання та режим відмови.
JEPA та LLM часто плутають. JEPA, наприклад I-JEPA від Meta AI, прогнозує абстрактні майбутні представлення у спільному просторі вбудовувань і орієнтована на моделі світу; LLM залишаються системами мовного моделювання. Схожі назви не означають взаємозамінності. Див. глосарій NVIDIA: моделі світу та обговорення підходу Лекуна (Шлях до автономного машинного інтелекту).
Чим відрізняються дані, результати та оцінювання?
Дані та оцінювання залежать від цілі прогнозування: моделі світу спираються на інтерактивні траєкторії, переходи станів, сигнали керування та іноді відео; LLM спираються на корпуси текстів, інструктивні дані й, за потреби, журнали інструментів. Метрики помилок визначає подальше використання результату.
| Параметр |
Модель світу |
Велика мовна модель |
| Типові дані |
Траєкторії «спостереження–дія–наступне спостереження / винагорода», іноді з відео |
Текст, діалоги, код, сліди використання інструментів |
| Основні результати |
Наступний стан, прихована динаміка, уявні траєкторії |
Текст, структуровані відповіді, виклики функцій |
| Основний фокус оцінювання |
Багатокрокова похибка, успішність завдання, стійкість поза розподілом |
Правильність, достовірність, формат і безпека |
| Проблеми, які важко виявити |
Реалістична на вигляд імітація фізики; накопичення помилок на великому горизонті |
Переконливі галюцинації; посилання, які не проходять перевірку |
Використання критерію «написати правильний абзац про фізику» для сертифікації моделі світу або критерію «відео виглядає добре» для сертифікації циклу керування LLM змінює вісь оцінювання. Спочатку визначте перевірюваний результат, а потім обирайте сімейство моделей.
Які завдання краще підходять для моделей світу, а які — для LLM?
Почніть із того, де виникає вартість помилки: у фізиці та керуванні чи в семантиці та комунікації. Для першого віддавайте перевагу моделям світу, для другого — LLM. Якщо мають бути виконані обидві умови, використовуйте варіант «потрібно поєднати», а не намагайтеся обрати одного переможця.
| Умова завдання |
Перевага моделі світу |
Перевага LLM |
Коли потрібне поєднання |
| Потрібне явне прогнозування «дія → наступний стан» |
Так |
Ні |
— |
| Потрібен інтерфейс природною мовою, створення документації або коду |
Ні |
Так |
— |
| Планування у фізичному середовищі; відсіювання непридатних траєкторій до контакту, як в автономному керуванні |
Так |
Ні, LLM може лише пояснювати |
LLM для інструкцій; модель світу для розгортання динаміки |
| Q&A з доповненим пошуком, написання текстів, оркестрація інструментів |
Ні |
Так |
— |
| Навчання політики в уявному середовищі (MBRL) |
Так |
Ні |
LLM може створювати текст завдання, але для динаміки все одно потрібна модель світу |
| Діалог для визначення цілей плюс виконуваний цикл керування |
Самої моделі недостатньо |
Самої моделі недостатньо |
Потрібно поєднати: LLM аналізує цілі → модель світу / планувальник виконує |
Варіант «потрібно поєднати» відповідає поширеній архітектурі: LLM відповідає за намір та інтерфейс, а модель світу, або симулятор із навченою динамікою, — за прогнозування наслідків і фільтрацію траєкторій. Відмова від будь-якої зі сторін часто призводить до режиму відмови іншої сторони.
Коли варто поєднувати обидві моделі?
Поєднуйте їх, коли завдання включає і ціль мовного рівня, і наслідки на рівні середовища, — не розглядайте їх як взаємозамінні. Типовий ланцюжок такий: LLM перетворює цілі на підцілі або обмеження; модель світу розгортає можливі дії; планувальник обирає траєкторію з урахуванням вартості та безпеки; виконання повертає нове спостереження, яке оновлює стан.
Поєднання — це не «об’єднання двох промптів». Інтерфейси мають бути явними: які структуровані цілі створює LLM, які дії приймає модель світу та як багатокрокова помилка запускає перепланування або консервативний резервний варіант. Без такого контракту системи виглядають як «переконливе мовлення, зламаний рух» або «гарні траєкторії, невідповідні інструкції».
Жорстке поєднання також не підходить, якщо для звичайного Q&A за документами модель світу майже не потрібна або якщо низькорівневе сервокерування вже має надійну динаміку й не потребує універсальної LLM. Цінність поєднання походить із розподілу ролей, а не з кількості моделей.
Які помилкові судження та ризики виникають під час вибору?
Найпоширеніші хибні уявлення — вважати, що «може говорити про фізику» означає «може виконувати фізичні розрахунки», а «гарні кадри або траєкторії» означає «динаміка придатна для планування». Ці сімейства моделей помиляються по-різному; змішування критеріїв приймання підвищує ризик під час розгортання.
| Режим відмови |
Частіше трапляється в |
Як проявляється |
Ризик вибору |
Як виявити |
| Мовна галюцинація |
LLM |
Переконливі, але неправильні факти або посилання |
Єдине джерело знань або «інструкція» для керування |
Вимагайте підтвердження джерел, перевірок інструментами, відхиляйте непідтверджені твердження |
| Дрейф динаміки |
Модель світу |
Короткі кроки коректні, але довгі розгортання спотворюються |
Довіра до розімкненого циклу на довгих горизонтах |
Побудуйте графік похибки залежно від горизонту; перевіряйте перепланування |
| Імітація фізики |
Модель світу |
Плавні траєкторії, що порушують умови контакту або збереження |
Візуальні демонстрації як критерій фізичної коректності |
Перевіряйте проникнення тіл, енергію та обмеження контакту |
| Використання LLM як симулятора |
Невідповідність вибору |
Текстовий опис замінює переходи станів |
Завдання у фізичному середовищі без циклу з урахуванням дій |
Запитайте про інтерфейс дій і стан, який можна розгортати |
| Використання моделі світу як чат-рушія |
Невідповідність вибору |
Прогнозування стану примусово використовується для Q&A підтримки |
Висока вартість, слабка мовна взаємодія |
Запитайте, чи є якість тексту основним завданням |
Перевірки ризиків мають бути прив’язані до тригерів: якщо завдання переважно вимагає семантичної правильності, насамперед контролюйте галюцинації; якщо воно переважно стосується наслідків керування, насамперед контролюйте дрейф і імітацію фізики. Опис можливостей не замінює перевірок приймання.
Підсумок
Моделі світу та великі мовні моделі розв’язують різні завдання прогнозування: перші зосереджені на наслідках дій і динаміці, придатній для планування, а другі — на мові та оркестрації інструментів. Під час вибору визначте, яка сторона несе вартість помилки, а потім використайте таблицю умов для окремого застосування або поєднання.
Прогнозування представлень у стилі JEPA орієнтоване на моделі світу та не є LLM. Під час приймання окремо перевіряйте мовні галюцинації та дрейф динаміки / імітацію фізики, щоб одна демонстрація не приховувала інший режим відмови.
Поширені запитання
У чому різниця між моделлю світу та великою мовною моделлю?
Модель світу переважно прогнозує наступний стан або приховану динаміку після дії для планування та керування; LLM переважно прогнозує наступний токен для розуміння й генерування мови та оркестрації інструментів. Обидві можуть «генерувати», але успіх для них означає відповідно перевірювані наслідки або придатні семантика й формат.
Чи може модель світу замінити велику мовну модель?
Зазвичай ні. Модель світу не забезпечує природно сильний мовний інтерфейс або масштабну оркестрацію тексту; LLM не забезпечує природно динаміку з урахуванням дій, яку можна розгортати. Використовуйте LLM для мовних завдань і додавайте компоненти моделі світу, коли завдання потребує наслідків у середовищі.
Коли варто використовувати модель світу?
Використовуйте систему, орієнтовану на модель світу, коли завдання має прогнозувати наступний стан на основі стану й дії, а потім планувати, керувати або випробовувати дії уявно. Типові випадки включають планування у фізичному середовищі, RL на основі моделі та короткострокове прогнозування наслідків. Написання текстів або Q&A за документами зазвичай не є основним застосуванням.
Як пов’язані JEPA та LLM?
JEPA (Joint Embedding Predictive Architecture) прогнозує майбутні або замасковані представлення у просторі вбудовувань і належить до навчання представлень, пов’язаного з моделями світу; LLM зосереджені на прогнозуванні наступного токена. Обидві можуть входити до стеку агента, але їхні цілі та метрики відрізняються — JEPA не є «ще однією LLM».
Чи можна використовувати їх разом?
Так — і для завдань, які поєднують інструкції природною мовою з виконанням дій у середовищі, таке поєднання часто необхідне: LLM аналізує цілі та обмеження, а модель світу або планувальник прогнозує наслідки й фільтрує траєкторії. Ключовими є чіткий інтерфейс і тригери перепланування, а не об’єднання обох моделей в один промпт.