Physical AI désigne une forme d’intelligence artificielle qui aide les systèmes autonomes — tels que les robots, les véhicules autonomes, les drones et les machines industrielles — à percevoir les conditions du monde réel, à raisonner sur l’espace et la physique, et à exécuter ou orchestrer des actions complexes dans le monde physique. Les analyses du secteur publiées par NVIDIA, BCG et le CSET de Georgetown décrivent la même évolution : faire sortir l’IA des écrans pour l’intégrer à des machines qui doivent se déplacer en toute sécurité dans des environnements tridimensionnels.
La Physical AI est souvent abordée parallèlement à l’IA incarnée (également appelée intelligence incarnée). En pratique, ces appellations se recoupent. L’IA incarnée met généralement l’accent sur un agent doté d’un corps qui apprend par l’interaction physique. Physical AI est une appellation sectorielle plus large qui désigne les systèmes prenant en charge les capteurs, le mouvement, le contrôle et l’exécution dans le monde réel — même lorsque le « corps » est un chariot élévateur, un réseau de caméras ou une cellule de production plutôt qu’un humanoïde. Pour une comparaison côte à côte des différentes appellations, consultez Physical AI, IA générative et IA incarnée.
Points clés à retenir
- Physical AI relie la perception, le raisonnement et l’actionnement afin que les machines puissent agir dans le monde physique tout en respectant les contraintes liées à la physique et à la sécurité.
- IA incarnée et intelligence incarnée sont des termes étroitement liés ; de nombreuses sources les utilisent indifféremment.
- L’IA générative crée principalement du contenu numérique ; Physical AI doit percevoir, décider et se déplacer, souvent avec l’aide de modèles génératifs, mais ces derniers ne constituent pas à eux seuls toute la pile technologique.
- Les déploiements réels nécessitent des capteurs, des modèles, de la simulation, de l’informatique en périphérie et des boucles de rétroaction fiables ; les seules affirmations marketing ne suffisent pas.
- Les discussions consacrées aux crypto-actifs et à DePIN (parfois appelé DePAI) se concentrent sur les données distribuées, l’identité des machines et les mécanismes d’incitation — et non sur une quelconque qualité d’investissement automatique.
Qu’est-ce que Physical AI (intelligence incarnée) ?
Physical AI permet aux machines d’interpréter des données sensorielles et d’y répondre par des actions physiques. Parmi les formes courantes figurent les robots mobiles autonomes (AMR) dans les entrepôts, les bras robotisés sur les lignes de production, les plateformes de recherche humanoïdes, les robotaxis et les espaces intelligents qui surveillent les mouvements et déclenchent des réponses.
BCG définit Physical AI comme un ensemble de systèmes qui perçoivent, raisonnent et agissent dans des environnements physiques au moyen de robots, de machines industrielles et de matériels similaires. Cette définition montre pourquoi les chatbots reposant uniquement sur le langage ne sont pas, à eux seuls, des systèmes de Physical AI : ils ne ferment pas la boucle d’action sur des moteurs, des roues ou des pinces.
Les recherches sur l’intelligence incarnée se sont historiquement demandé comment la cognition pouvait être ancrée dans l’expérience sensorimotrice. Le langage produit moderne reprend cette idée et l’associe à des modèles de fondation, à la perception multimodale et à la simulation à grande échelle. Il convient de considérer « Physical AI », « IA incarnée » et « Physical AI générative » comme une famille d’appellations liées, plutôt que comme trois marchés distincts.
La plupart des systèmes de Physical AI suivent une boucle fermée :
- Percevoir — Des caméras, des lidars, des unités IMU, des capteurs de force et de couple, des microphones et les données de télémétrie de la machine capturent l’environnement ainsi que l’état de la machine.
- Comprendre — Les modèles estiment où se trouvent les objets, ce qui est en mouvement, quelles contraintes s’appliquent et quels objectifs sont importants.
- Planifier et contrôler — Les planificateurs et les contrôleurs convertissent les objectifs en trajectoires, en commandes articulaires ou en graphes de tâches de plus haut niveau.
- Agir et s’adapter — Les actionneurs exécutent les commandes ; les capteurs renvoient les résultats afin que le système puisse corriger les dérives, les glissements ou les obstacles imprévus.
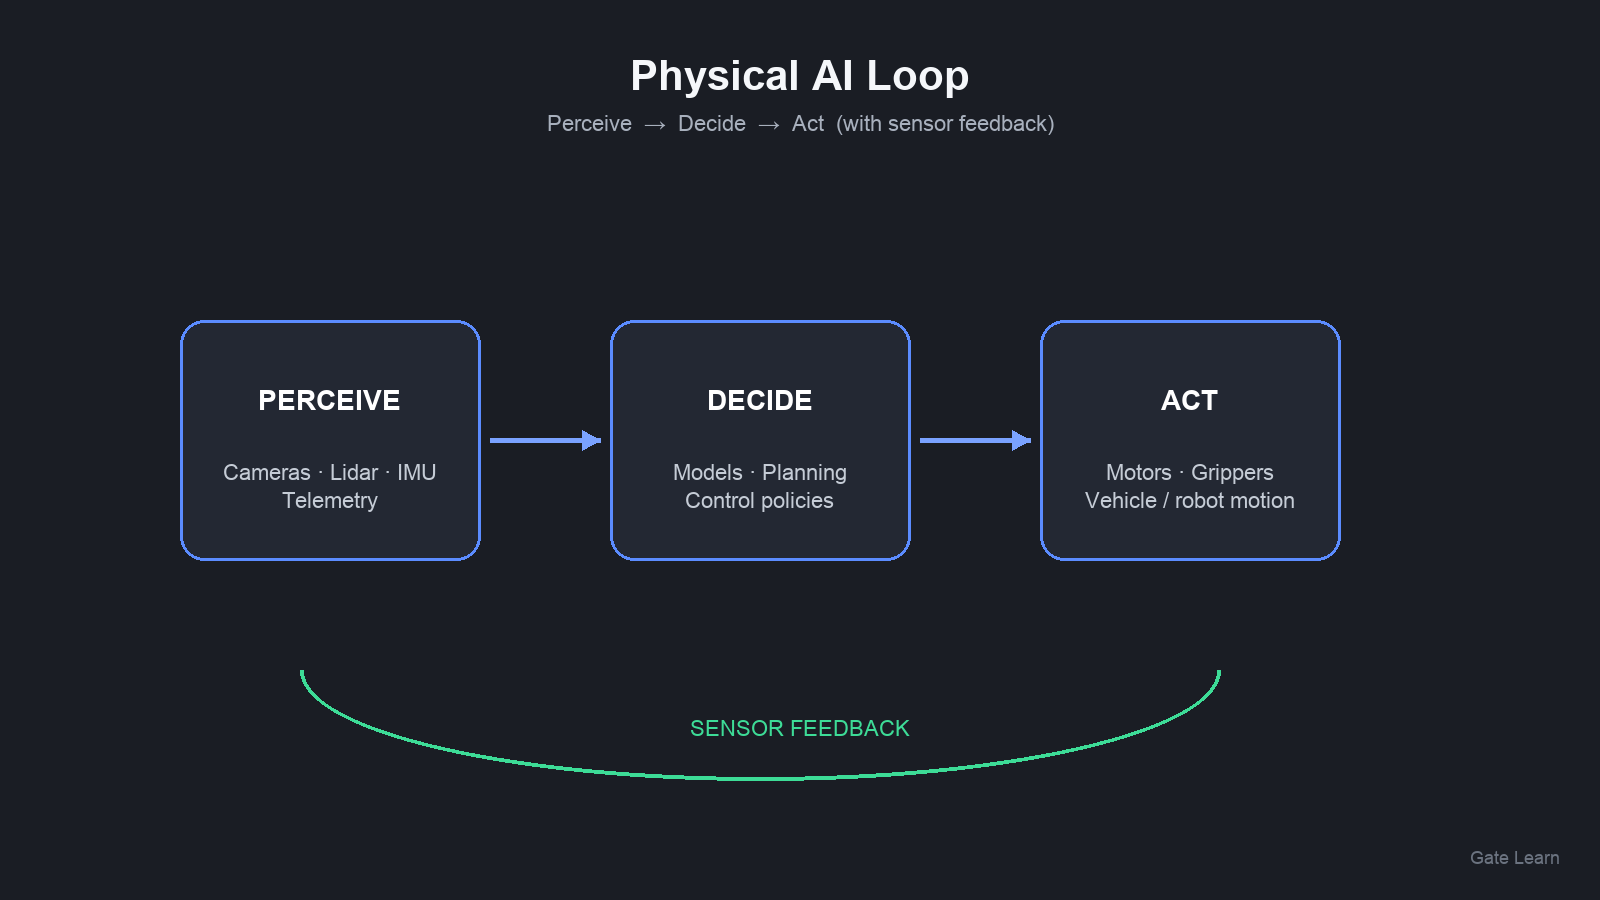
Figure 1. Physical AI ferme une boucle perception → décision → action grâce à une rétroaction continue des capteurs.
Comme les environnements réels sont imprécis et incomplets, les équipes entraînent et valident souvent les systèmes par simulation avant de les déployer sur du matériel. NVIDIA décrit un modèle combinant l’entraînement des modèles, la simulation reposant sur les lois de la physique et des ordinateurs en périphérie qui exécutent l’inférence sur le robot. Les outils varient selon les fournisseurs ; pour comprendre le fonctionnement général, il est surtout important de retenir le processus entraînement – simulation – déploiement – surveillance.
Les agents d’IA numériques qui se contentent d’appeler des API peuvent utiliser des couches logicielles d’agents telles que celles décrites dans le commerce d’agent à agent. Physical AI peut également recourir à ces couches lorsque des agents logiciels orchestrent des robots, mais elle a aussi besoin d’un contrôle en temps réel strict et de limites de sécurité que les agents numériques ignorent généralement.
Quelles sont les principales capacités et les exemples de Physical AI ?
Les principales catégories de capacités comprennent :
| Capacité |
Ce qu’elle permet |
Exemple de contrainte physique |
| Navigation |
Se déplacer dans l’espace sans collision |
Obstacles dynamiques, erreur de localisation |
| Manipulation |
Saisir, déposer et assembler |
Friction, incertitude sur la position et l’orientation des objets |
| Perception multimodale |
Fusionner la vision, la profondeur, le langage et la télémétrie |
Éclairage, occultation, latence des capteurs |
| Planification des tâches |
Décomposer les objectifs en actions séquencées |
Observabilité partielle |
| Transfert de la simulation au réel |
S’entraîner à moindre coût et déployer avec prudence |
Écart entre la simulation et l’atelier |
Parmi les exemples fréquemment cités dans les analyses du secteur figurent les AMR d’entrepôt qui recalculent leur itinéraire pour éviter les personnes, les bras robotisés qui ajustent la force de préhension lorsque les pièces se déplacent sur un convoyeur, les robots chirurgicaux qui apprennent des tâches motrices de précision et les plateformes humanoïdes qui associent locomotion et manipulation. Amazon et d’autres grands opérateurs communiquent publiquement sur des flottes robotiques comptant de plusieurs centaines de milliers à plusieurs millions d’unités — ce qui montre que la Physical AI industrielle est déjà opérationnelle, même si les humanoïdes grand public en sont encore à leurs débuts.
Les réseaux de données spatiales et de données automobiles dans le secteur des crypto-actifs se situent davantage au niveau des données et de la détection qu’au niveau d’un cerveau robotique abouti. Les contenus de Gate Learn consacrés à Hivemapper et à la pile DePIN automobile qui inclut DIMO montrent comment la collecte de données du monde réel peut être soutenue par des mécanismes d’incitation. Cela ne revient pas à démontrer qu’un token équivaut à un humanoïde fonctionnel.
En quoi Physical AI diffère-t-elle de l’IA générative et de l’automatisation traditionnelle ?
L’IA générative produit du texte, des images, de l’audio, du code et d’autres contenus numériques. Physical AI utilise l’IA pour percevoir, décider et agir dans le respect des lois de la physique. Les modèles génératifs peuvent néanmoins aider Physical AI : ils prennent en charge les interfaces en langage naturel, les données synthétiques, la compréhension multimodale et la planification de tâches de haut niveau. Ils ne remplacent pas la pile de contrôle, qui doit respecter les exigences de latence et de sécurité.
L’automatisation industrielle traditionnelle repose souvent sur des scripts fixes, des barrières et des environnements hautement structurés. Physical AI vise une meilleure capacité de généralisation — en gérant les variations de position des objets, d’éclairage ou de configuration — tout en nécessitant une grande rigueur d’ingénierie. De nombreuses usines combinent les deux approches : des cellules scriptées pour les étapes répétitives et des modules fondés sur l’apprentissage pour les tâches exigeant fortement la perception.
Une comparaison plus approfondie est disponible dans Physical AI, IA générative et IA incarnée.
Pourquoi les communautés crypto et DePIN parlent-elles de Physical AI ?
Les récits autour de la Physical AI décentralisée (DePAI) avancent que des réseaux de type DePIN peuvent fournir des capacités de détection, de connectivité, de calcul ou des flottes de robots grâce à des mécanismes d’incitation fondés sur des tokens et à une propriété partagée. Les travaux de recherche du secteur mettent souvent en avant la collecte de données comme l’opportunité DePAI la plus immédiate : des jeux de données uniques du monde réel qui aident à entraîner des agents devant fonctionner au-delà des écrans.
D’autres pistes du secteur crypto concernent l’identité des machines, les wallets pour machines, les concepts de preuve de travail physique et les rails de paiement pour agents. Ces idées constituent des extensions facultatives de la définition fondamentale. Le ticker d’un token ne prouve pas l’existence d’une boucle fermée de perception et d’action. L’évaluation doit commencer par les capteurs, les déploiements, la documentation de sécurité et l’utilisation vérifiable — et non par de simples visuels de feuille de route.
Quels risques et quelles limites les lecteurs doivent-ils connaître concernant Physical AI ?
Physical AI se heurte à des limites structurelles que les démonstrations de chat génératif dissimulent :
- La compréhension de la 3D est difficile. Les modèles qui prédisent les tokens ou les pixels suivants ne comprennent pas automatiquement la géométrie 3D stable, la physique des contacts ou la manipulation sur de longues séquences.
- Les écarts entre simulation et réalité. Des politiques qui fonctionnent en simulation peuvent échouer lorsque la friction, l’éclairage ou la latence sont différents.
- La sécurité et la responsabilité. Les actions autonomes dans des espaces partagés soulèvent des questions concernant les dispositifs de sécurité intégrée, la supervision humaine et la responsabilité en cas d’incident.
- La qualité des données et les chaînes d’approvisionnement. Les capteurs, les batteries, les actionneurs et les GPU créent des dépendances concentrées, même lorsque les logiciels sont ouverts.
- Le risque lié aux récits sur les marchés crypto. Les tokens liés à la robotique et à la DePAI peuvent s’échanger sur la base d’un récit avant même que des indicateurs matériels existent. Les contenus pédagogiques ne constituent pas des conseils en investissement.
Sur Gate Learn, commencez par la présentation de DePIN et par l’article comparant Physical AI à l’IA générative et à l’IA incarnée. Si un actif associé est coté pour le trading au comptant, consultez la page officielle du marché uniquement après avoir effectué vos propres recherches. Les parcours consacrés aux produits de Gate expliquent comment consulter les marchés et passer des ordres ; ils ne recommandent aucun token lié à Physical AI ou à la robotique.
Considérez les graphiques de prix, les campagnes sur les réseaux sociaux et les slogans sur l’« économie des machines » comme des éléments secondaires. Les questions essentielles restent les suivantes : quels sont les sens utilisés par le système, quelles actions peut-il effectuer, comment est-il testé et que se passe-t-il lorsque l’environnement change ?
Résumé
Physical AI, étroitement liée à l’IA incarnée et à l’intelligence incarnée, donne aux machines une boucle fermée de perception, de raisonnement et d’action physique. Elle se distingue de l’IA générative, principalement axée sur la création de contenu, ainsi que de l’automatisation scriptée et rigide, tout en combinant souvent des éléments de ces deux approches. Les discussions crypto et DePIN ajoutent des couches facultatives liées aux données et aux mécanismes d’incitation. Comprendre cette boucle — ainsi que ses limites en matière de sécurité et de transfert de la simulation au réel — est plus important que de mémoriser des noms de marque.
FAQ
Qu’est-ce que Physical AI ?
Physical AI désigne une IA qui permet à des machines autonomes de percevoir le monde physique, de raisonner à son sujet et d’y agir — par exemple des robots, des véhicules et des systèmes industriels — tout en respectant des contraintes réelles telles que l’espace, le temps et la sécurité.
Physical AI est-elle identique à l’IA incarnée ?
Ces deux notions sont étroitement liées et souvent utilisées indifféremment. L’IA incarnée met généralement l’accent sur une intelligence ancrée dans un corps qui interagit avec le monde ; Physical AI est une appellation sectorielle plus large désignant les systèmes d’IA qui prennent en charge la physique, les capteurs et l’exécution dans le monde réel.
En quoi Physical AI diffère-t-elle de l’IA générative ?
L’IA générative crée principalement du contenu numérique. Physical AI perçoit et agit dans le monde réel. Les modèles génératifs peuvent aider Physical AI dans les domaines du langage, de la planification ou des données synthétiques, mais ils ne remplacent pas les systèmes de contrôle et de sécurité.
Les capteurs recueillent des données, les modèles interprètent la scène et les objectifs, les contrôleurs envoient des commandes aux actionneurs et la rétroaction met à jour le cycle suivant. La simulation est souvent utilisée pour entraîner et tester les systèmes avant leur déploiement sur du matériel.
Quels sont les exemples de Physical AI ?
Les robots d’entrepôt qui se déplacent en évitant les personnes, les bras robotisés qui adaptent leur préhension sur un convoyeur, les plateformes mobiles autonomes et les humanoïdes de recherche sont des exemples courants. Les caméras intelligentes et les systèmes de surveillance industrielle qui déclenchent des réponses physiques peuvent également relever de cette catégorie.